清空记录
历史记录
取消
清空记录
历史记录


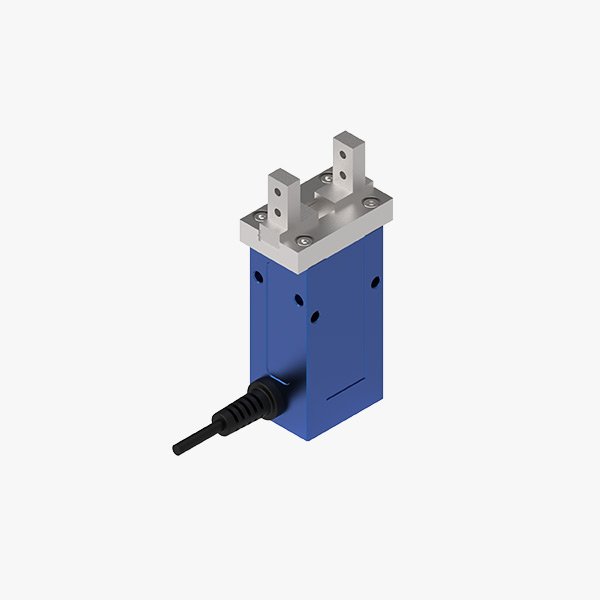
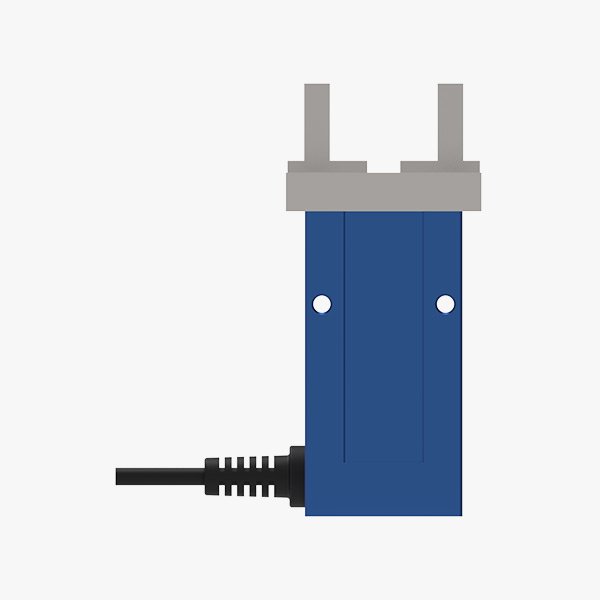
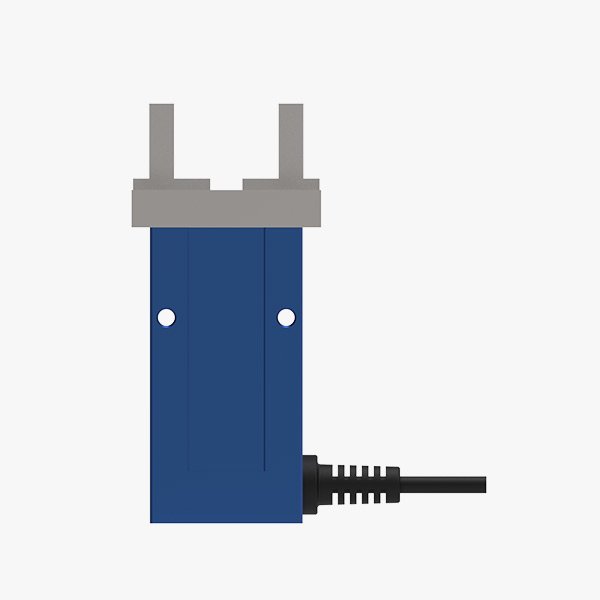
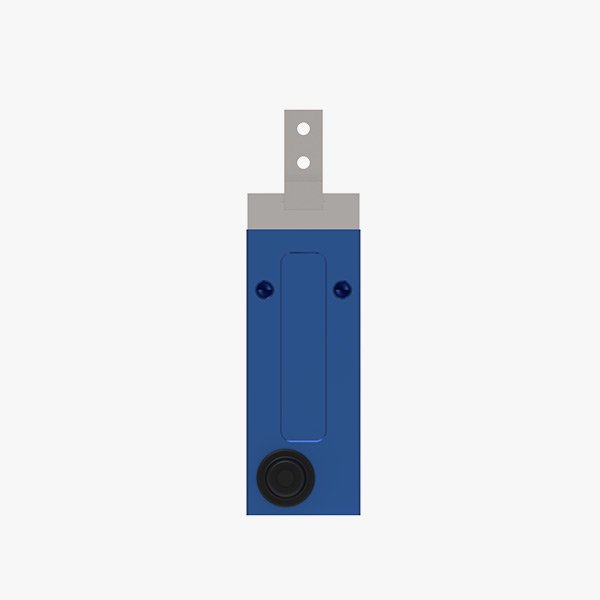
 浏览器自带分享功能也很好用哦~
夹持力:10N
夹持负载:0.3kg
16D:对标缸径16的气动夹爪
控制方式:I/O
一、产品概述(Product Overview)
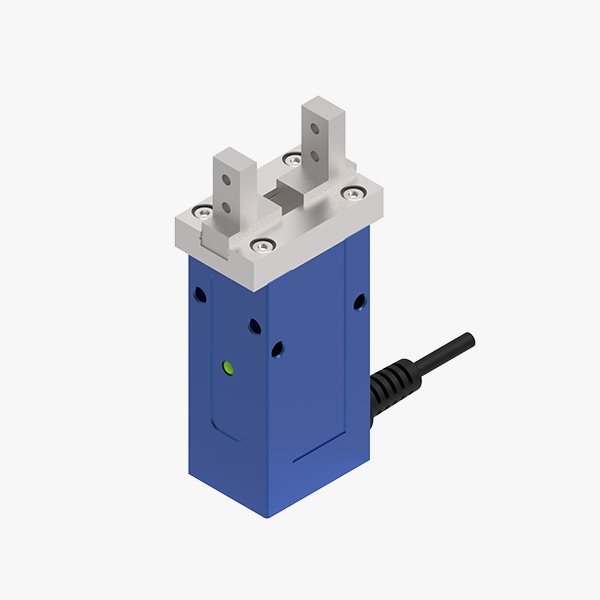
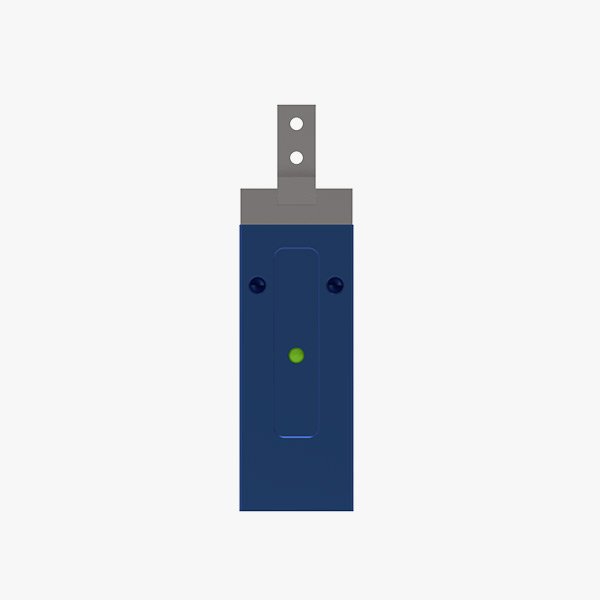
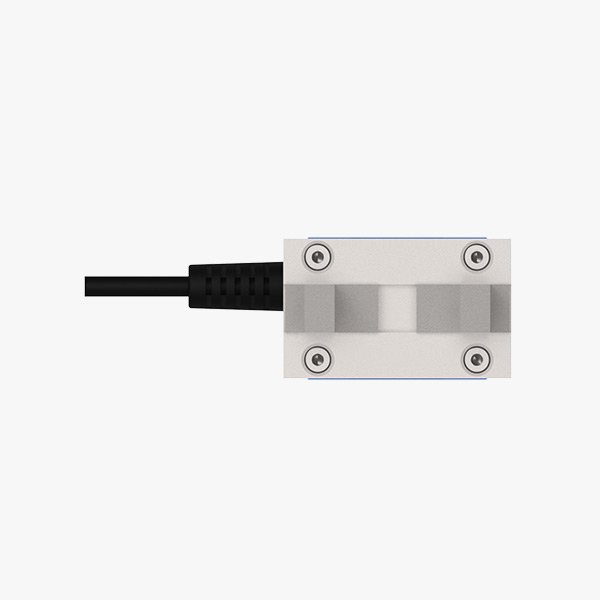
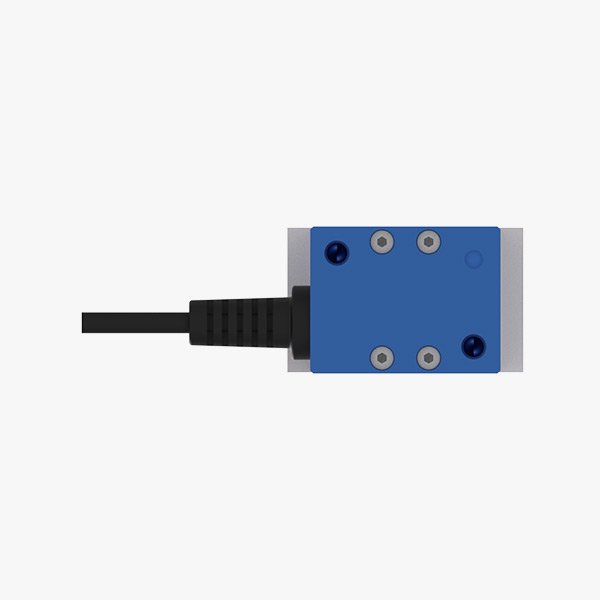
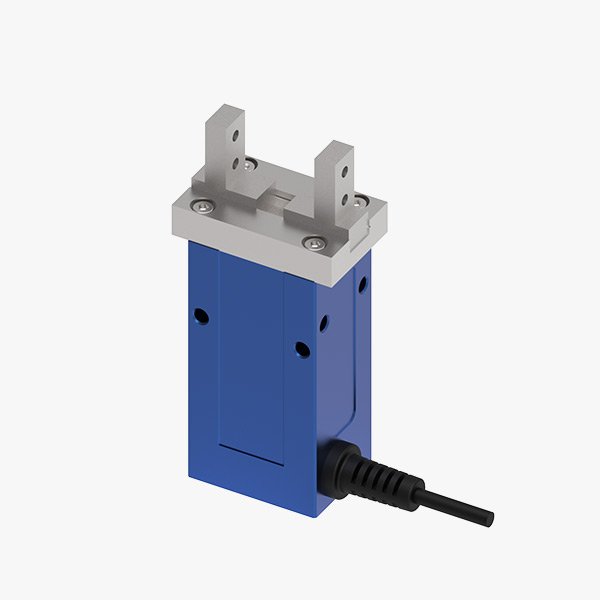
威洛博 EPGS-6-16D 经济型夹爪是一款高性价比电动夹持模块,专为中轻负载自动化设备及协作机器人设计。产品采用精密丝杆驱动与微型电机结构,在保证夹持稳定性的同时,实现了紧凑轻巧的外观与出色的能耗控制。
该系列产品兼顾性能与经济性,特别适合空间受限或成本敏感的自动化场景,能够在电子组装、实验检测、小型零部件搬运等作业中,提供可靠、**的夹持性能。
二、技术特点(Technical Features)
结构简洁,安装灵活,便于集成到各类设备中
夹持行程适中,满足多种规格小型工件的抓取需求
高精度丝杆驱动系统,夹持动作稳定且重复精度高
电动控制无需气源,降低设备成本与维护复杂度
模块化设计,可快速组合形成多工位抓取系统
铝合金外壳轻量化设计,具备良好的抗振性能
三、应用领域(Application Fields)
EPGS-6-16D 广泛应用于以下领域:
电子组件自动装配与测试
医疗与实验自动化设备
小型精密零部件分拣与搬运
教学实验与科研自动化平台
轻载协作机器人末端执行单元
其稳定的夹持性能与紧凑结构,使其成为中小型自动化工作站的理想选型方案。
四、选型与定制(Model Selection & Customization)
威洛博可根据不同使用需求,提供定制化方案:
支持不同夹持力与行程范围调整
可选配多种控制接口,兼容 EtherCAT、Modbus 等通讯协议
提供不同安装法兰及夹指设计
可与威洛博直线模组、电动缸或旋转夹爪组合形成多轴自动化系统
五、更多信息请咨询客服(More Information)
如需获取详细技术资料、负载曲线、结构尺寸图或三维模型文件,
请联系威洛博客服,我们将根据您的实际应用,提供*适配的产品解决方案。
六、产品优势(Product Advantages)
成本控制**,性能稳定可靠
无需气源,系统集成简便
精度高,运行平稳,维护量低
可灵活搭配威洛博其他系列模块
适用于多行业、多工位的标准化自动化系统
EPGS-6-16D 在保持高精度性能的同时,实现了轻量化与高性价比,适合企业快速部署自动化产线。
七、安装与维护(Installation & Maintenance)
安装前请确认基座平整,确保夹爪与工件中心对齐
接线时遵循控制系统说明,防止电气干扰
出厂前均经过严格测试与标定,可直接投入使用
定期检查夹爪夹指及导向面,保持清洁无异物
建议每六个月进行一次状态检测,保证长期运行精度
八、了解更多(Learn More)
线性运动的未来:威洛博技术全解析
威洛博如何打造自动化新价值链
了解公司
了解更多相关产品
资料添加中。。。
资料添加中。。。
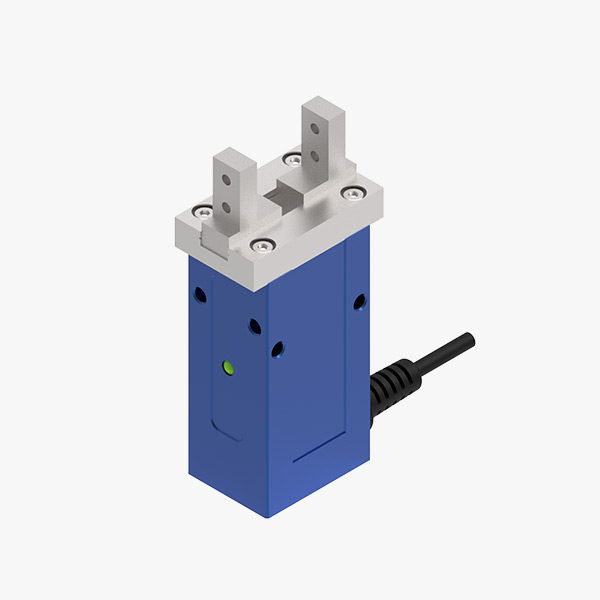
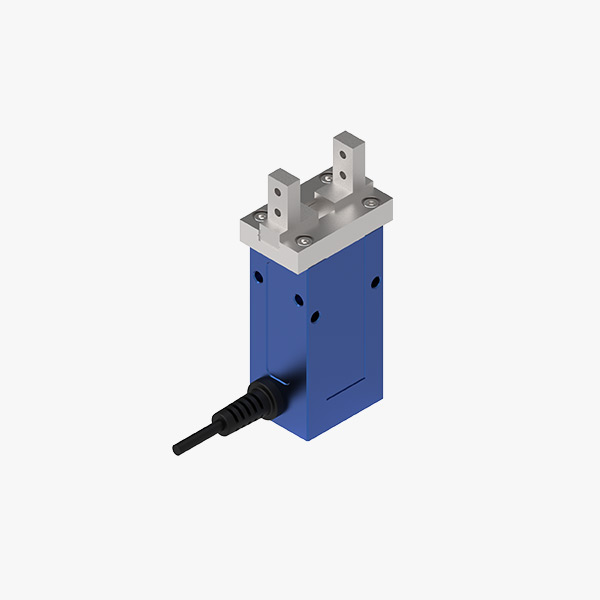
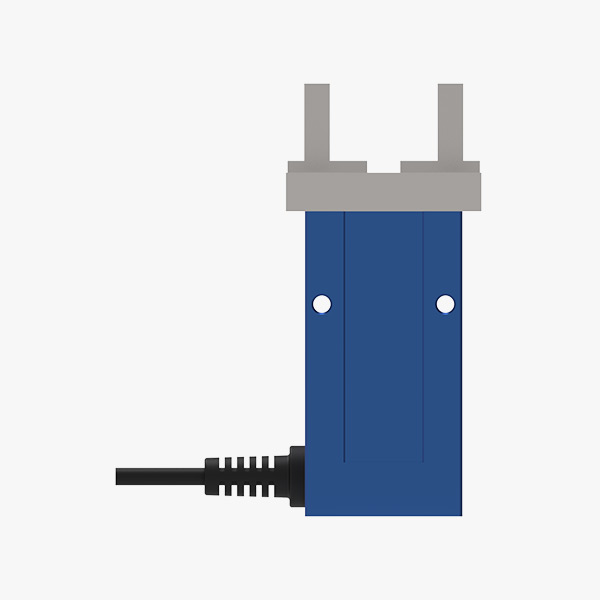
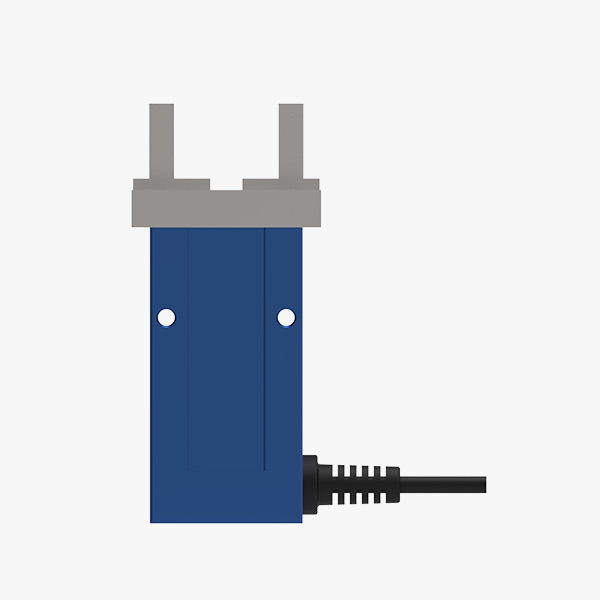
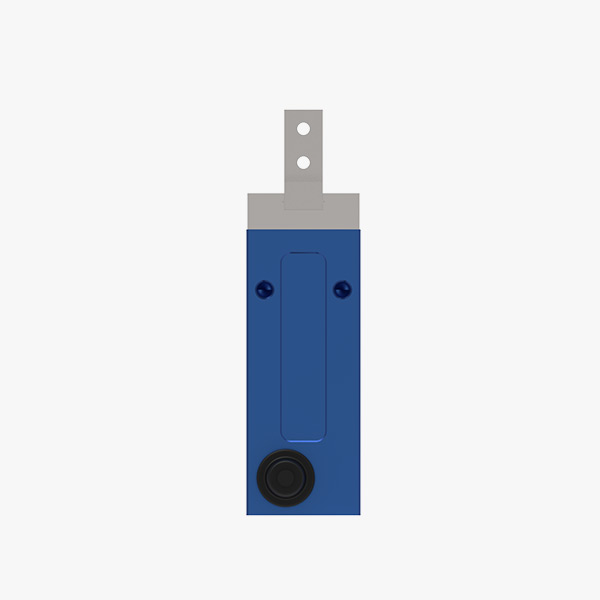
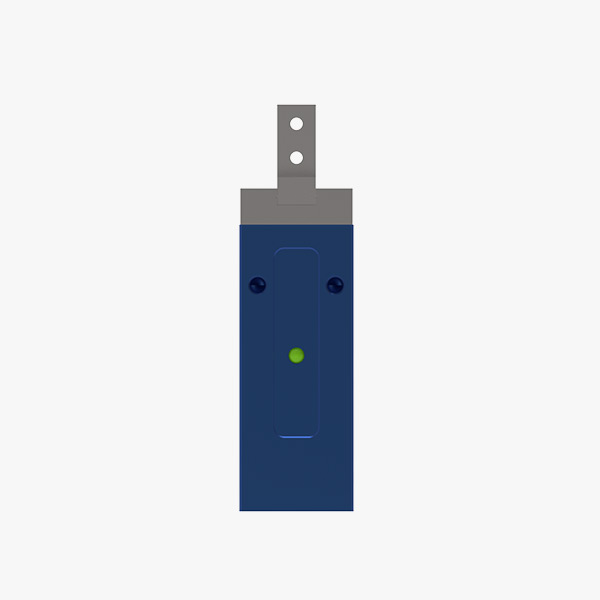
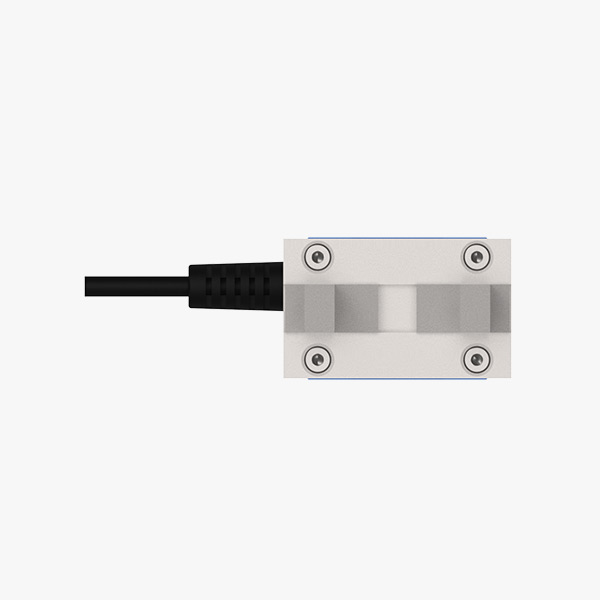
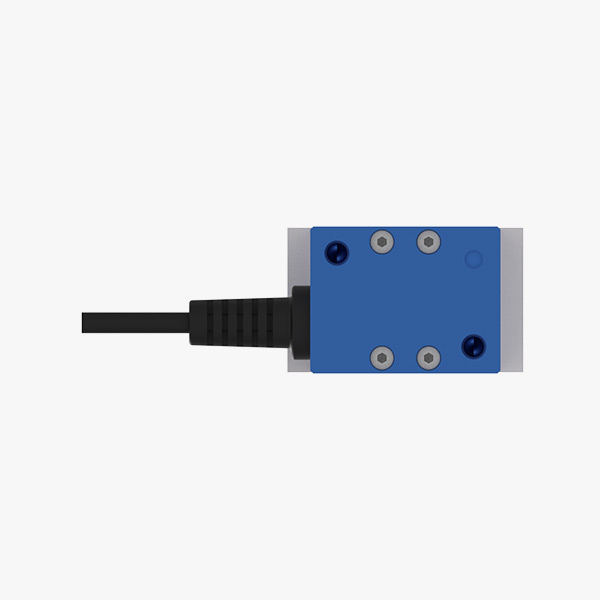
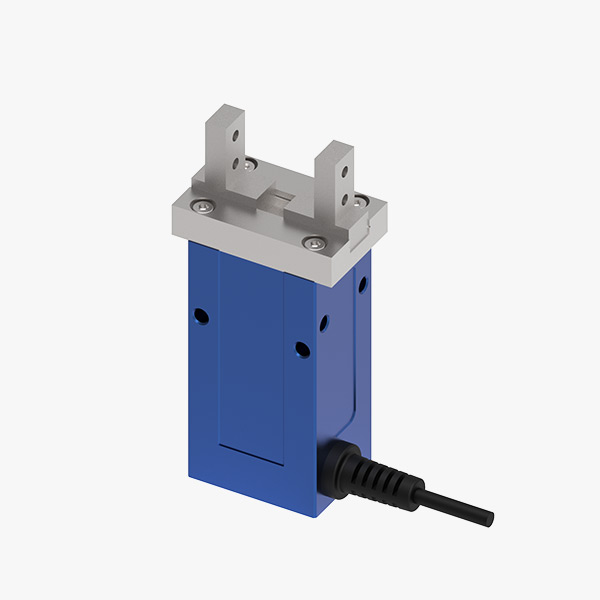
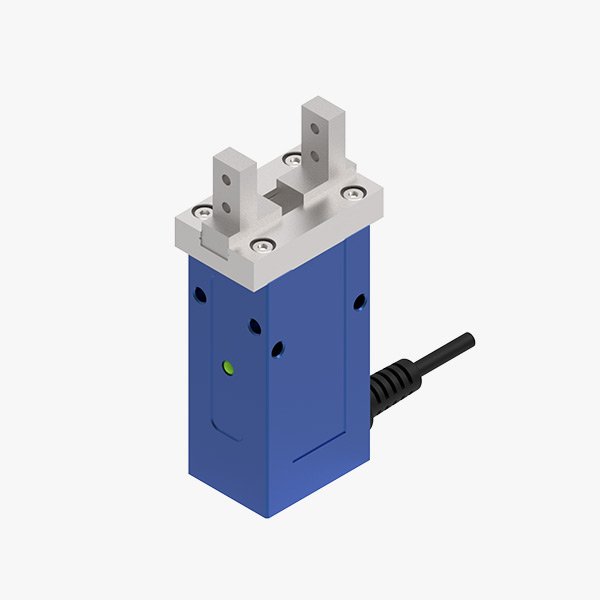
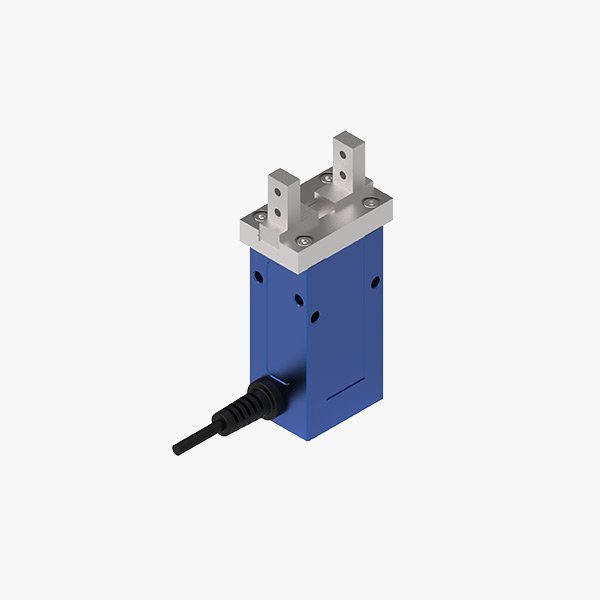
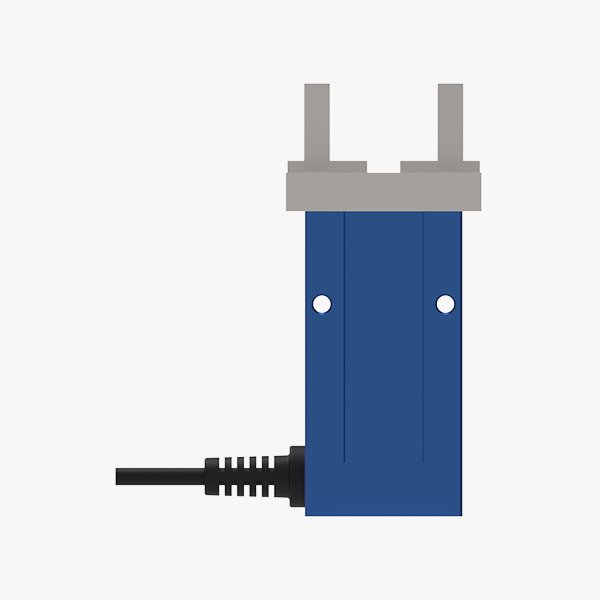
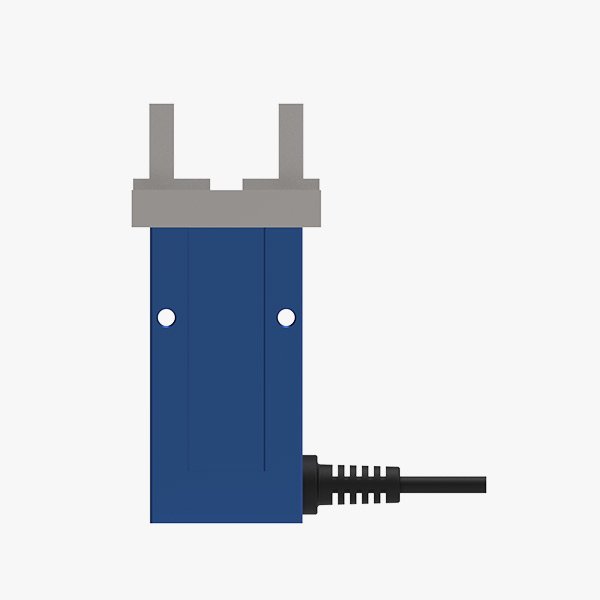
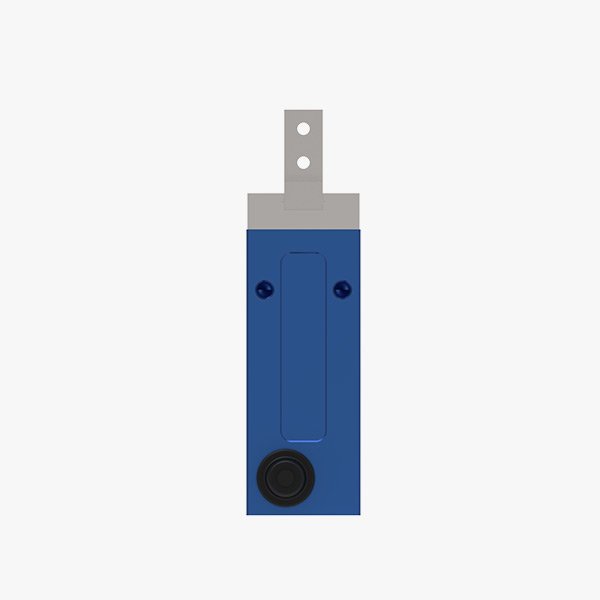
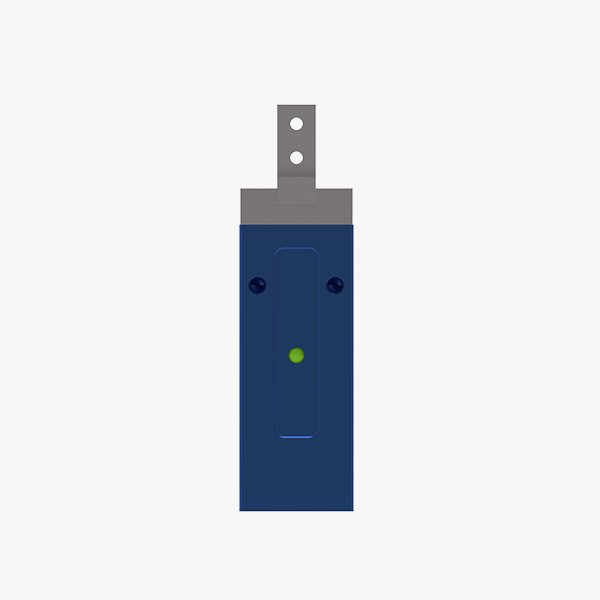
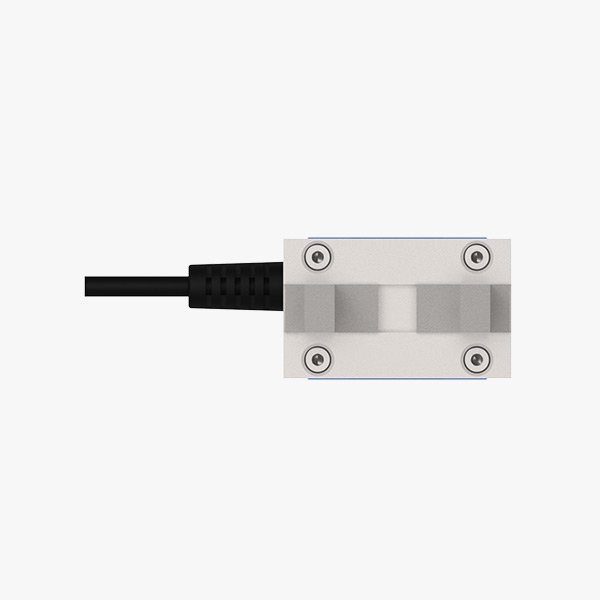
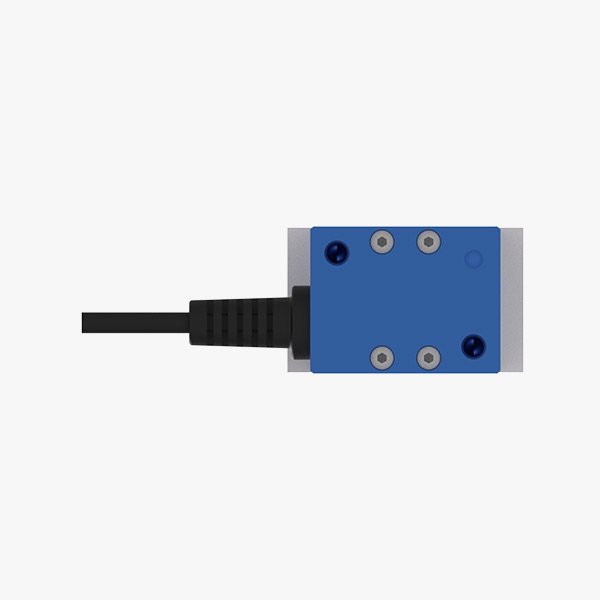
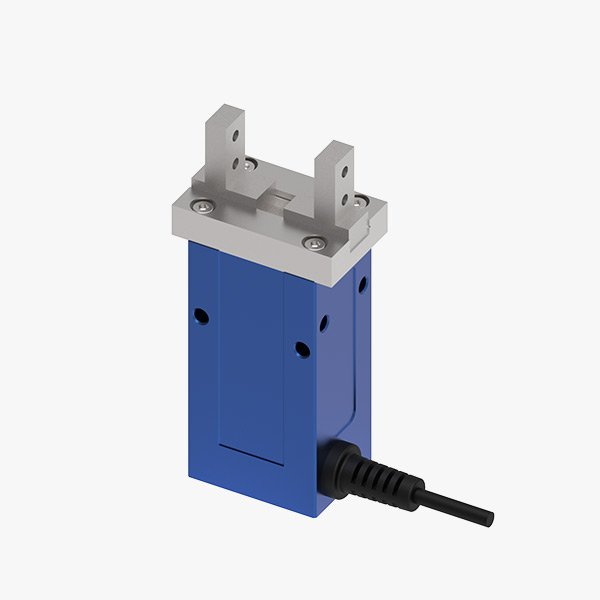
EPGS-6-16D-经济型夹爪
夹持力:10N
夹持负载:0.3kg
16D:对标缸径16的气动夹爪
控制方式:I/O
一、产品概述(Product Overview)
威洛博 EPGS-6-16D 经济型夹爪是一款高性价比电动夹持模块,专为中轻负载自动化设备及协作机器人设计。产品采用精密丝杆驱动与微型电机结构,在保证夹持稳定性的同时,实现了紧凑轻巧的外观与出色的能耗控制。
该系列产品兼顾性能与经济性,特别适合空间受限或成本敏感的自动化场景,能够在电子组装、实验检测、小型零部件搬运等作业中,提供可靠、**的夹持性能。
二、技术特点(Technical Features)
结构简洁,安装灵活,便于集成到各类设备中
夹持行程适中,满足多种规格小型工件的抓取需求
高精度丝杆驱动系统,夹持动作稳定且重复精度高
电动控制无需气源,降低设备成本与维护复杂度
模块化设计,可快速组合形成多工位抓取系统
铝合金外壳轻量化设计,具备良好的抗振性能
三、应用领域(Application Fields)
EPGS-6-16D 广泛应用于以下领域:
电子组件自动装配与测试
医疗与实验自动化设备
小型精密零部件分拣与搬运
教学实验与科研自动化平台
轻载协作机器人末端执行单元
其稳定的夹持性能与紧凑结构,使其成为中小型自动化工作站的理想选型方案。
四、选型与定制(Model Selection & Customization)
威洛博可根据不同使用需求,提供定制化方案:
支持不同夹持力与行程范围调整
可选配多种控制接口,兼容 EtherCAT、Modbus 等通讯协议
提供不同安装法兰及夹指设计
可与威洛博直线模组、电动缸或旋转夹爪组合形成多轴自动化系统
五、更多信息请咨询客服(More Information)
如需获取详细技术资料、负载曲线、结构尺寸图或三维模型文件,
请联系威洛博客服,我们将根据您的实际应用,提供*适配的产品解决方案。
六、产品优势(Product Advantages)
成本控制**,性能稳定可靠
无需气源,系统集成简便
精度高,运行平稳,维护量低
可灵活搭配威洛博其他系列模块
适用于多行业、多工位的标准化自动化系统
EPGS-6-16D 在保持高精度性能的同时,实现了轻量化与高性价比,适合企业快速部署自动化产线。
七、安装与维护(Installation & Maintenance)
安装前请确认基座平整,确保夹爪与工件中心对齐
接线时遵循控制系统说明,防止电气干扰
出厂前均经过严格测试与标定,可直接投入使用
定期检查夹爪夹指及导向面,保持清洁无异物
建议每六个月进行一次状态检测,保证长期运行精度
八、了解更多(Learn More)
线性运动的未来:威洛博技术全解析
威洛博如何打造自动化新价值链
了解公司
了解更多相关产品
资料添加中。。。
资料添加中。。。



品牌认证
649天
已认证
品牌认证
649天
已认证
