清空记录
历史记录
取消
清空记录
历史记录


EPG2-100-50:智控柔性,开启协作机器人的新“握力”时代
在工业自动化不断向智能化、柔性化迈进的今天,制造业的竞争早已超越了速度与成本的较量,而转向对“柔性控制”“人机协作”“安全可靠”的全新追求。
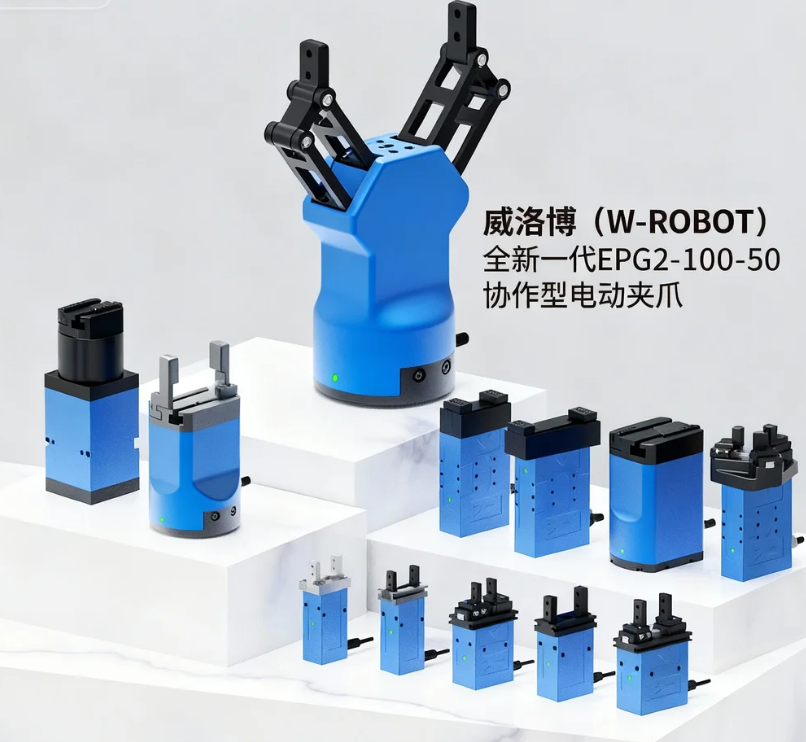
威洛博(W-ROBOT)深耕自动化核心部件领域多年,凭借对精密运动与智能控制的深刻理解,推出了全新一代 EPG2-100-50 协作型电动夹爪,这不仅是一款夹爪,更是未来协作机器人生态中“智能触觉”的象征。
一、全球协作机器人浪潮:柔性制造的核心驱动力
过去十年,协作机器人(Cobot)的市场规模保持年均20%以上增长。
它们广泛应用于电子装配、精密检测、医疗器械、3C制造与汽车零部件等领域,成为“人机共作”新模式的核心。
但在协作机器人应用中,末端执行器长期是系统性能的瓶颈之一——如何在安全、精准的前提下实现柔性夹持,是各大自动化企业共同的挑战。
威洛博洞察这一趋势,从工业夹爪的刚性逻辑中脱离,重新定义“智能握持”的技术标准。
EPG2-100-50 因此诞生——一款兼具 精度、柔性、安全与易用性 的协作型夹爪,为全球自动化企业带来新的效率突破口。
二、产品概述:紧凑设计,智能控制
EPG2-100-50 是一款专为协作机器人与轻型自动化工作站设计的电动夹爪,采用高集成度伺服控制结构,实现精确可调的夹持力与位置控制。
夹持行程:50 mm
最大夹持力:100 N
定位精度:±0.02 mm
控制接口:Modbus RTU / I/O / EtherCAT
防护等级:IP40
整机采用模块化设计,可轻松集成至主流协作机器人品牌(如UR、Fanuc、Aubo、Doosan 等),支持即插即用。
无论是装配、检测、搬运,还是实验室自动化,EPG2-100-50 都能实现快速响应与稳定夹取。
三、核心技术亮点:智能夹持的“多维进化”
1️⃣ 高精度伺服控制
内置高响应伺服驱动系统,能够实时感知夹持状态,实现 位置闭环 + 力控融合。
通过算法优化,EPG2-100-50 在夹持轻量部件时可避免“过度夹持”损伤产品,在重物搬运中亦能保持稳固不脱落。
2️⃣ 可编程柔性控制
用户可自定义夹持力、速度、位置参数,实现针对不同物料的柔性调节。
在电子元件、玻璃面板、精密器械等场景中,EPG2-100-50 可像“手指”般轻柔操作,真正做到“机械有温度”。
3️⃣ 安全协作设计
系统具备防碰撞检测与自动限力功能,符合 ISO 10218 与 TS 15066 协作安全标准。
当检测到外部干扰时,夹爪会自动停止或反向张开,保障操作人员安全。
4️⃣ 智能诊断与通信接口
支持标准工业总线协议,可实时监测运行状态、夹持力与电机温度。
通过上位机软件,用户可轻松进行调试与状态监控,大幅降低维护成本。
5️⃣ 一体化结构与轻量化外壳
采用高强度铝合金CNC精密加工,重量仅1.1 kg,适配性更广。
封闭式设计有效防尘防油,延长使用寿命,确保长期稳定运行。
四、应用场景:让协作机器人更“懂握力”
● 电子制造
适用于PCB装配、芯片搬运、镜头组装等高精密生产环节。EPG2-100-50的柔性控制可避免产品损伤,提高装配良率。
● 医疗与实验室自动化
在药品分拣、样本搬运中,EPG2-100-50可实现恒力夹持,确保操作的安全与洁净。
● 新能源装配
针对锂电模组与光伏组件的自动化搬运,EPG2-100-50可稳定应对不同重量与形状的工件。
● 教育与科研
轻量化、易编程的特性使其成为实验室与教学机器人理想选择。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
