清空记录
历史记录
取消
清空记录
历史记录


半导体设备适合用哪类直线电机?威洛博在精密对位平台中的实践经验
结合威洛博直线电机和直线模组在精密对位平台中的项目实践,下面从需求、类型选择到实战经验,做一个工程师视角的梳理。
一、半导体设备对直线电机的“硬指标”
在半导体设备中,无论是晶圆传送、对位平台还是检测平台,直线电机通常要同时满足几类要求:
轨迹稳定
速度变化要平顺,避免速度纹波和明显抖动;
小步进运动不能“抖”,对对位与曝光等环节尤为关键。
重复运行表现稳定
长时间反复往复,不希望出现明显性能衰减;
与线性导轨、平台结构配合后,运行状态要稳定可控。
洁净与颗粒控制
适应洁净室环境,配合封闭或半封闭结构,减少微粒产生;
电缆拖链、润滑方式等都要考虑到洁净度要求。
集成与调试难度适中
直线电机本体、磁轨、反馈元件与驱动器尽量模块化;
方便与现有运动控制系统对接,缩短调试时间。
威洛博在规划半导体用直线电机平台时,基本都会先围绕这几条,与设备厂工程师一起把工况和目标参数梳理清楚。
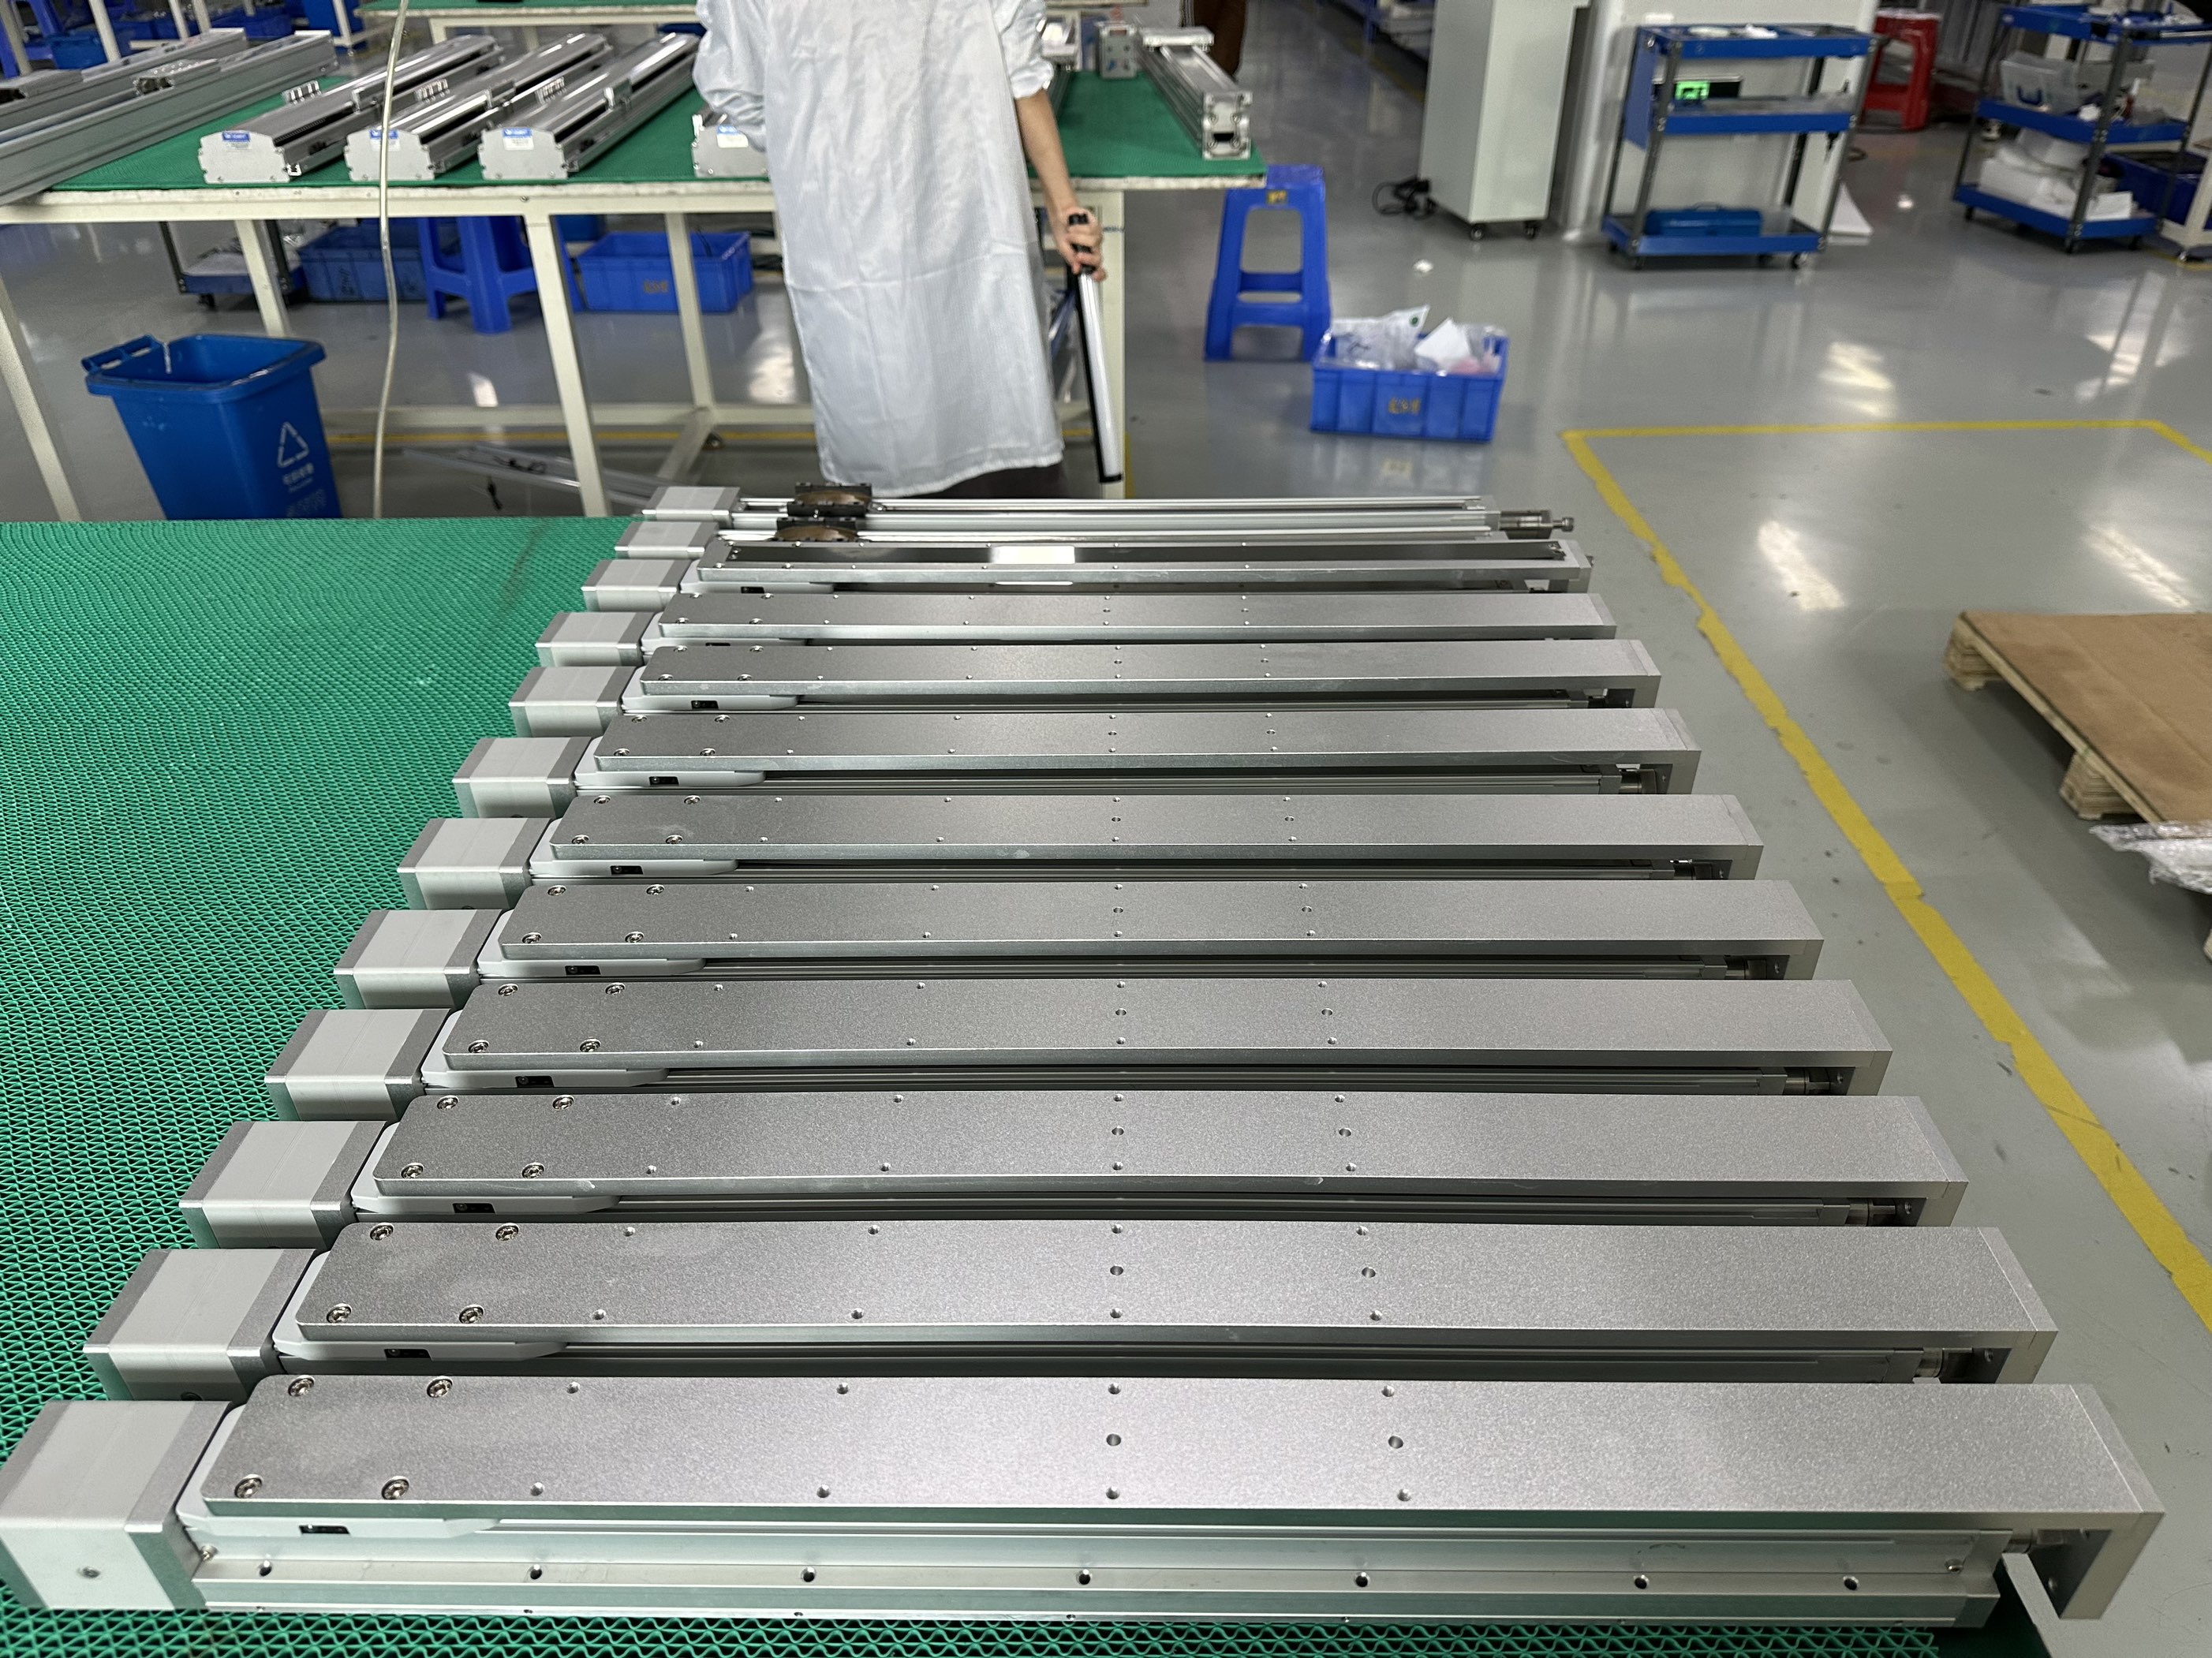
二、几类直线电机形式,各自更适合什么场景
从结构与受力方式来看,半导体设备中常见的直线电机主要有几类:
铁芯直线电机
推力储备大,适合较高负载、较高加速度的搬运与传送;
需要配合合理的控制参数和机械设计,来控制力波和发热。
在半导体设备中,多用于晶圆盒搬运、工艺腔体间传送平台等。
无铁芯直线电机
力矩波动较小,运动更平顺,适合对轨迹要求较高的工位;
更侧重于速度稳定性和小步距控制表现。
常用于高精度对位平台、检测平台、小行程微动平台。
U 型或平板结构直线电机平台
与高刚性平台、线性导轨或气浮导轨组合,形成完整精密平台;
更强调整体平台刚性与系统级轨迹表现。
在需要多轴联动、复杂插补轨迹的设备中应用较多。
在实际半导体项目中,威洛博直线电机并不是“单独卖电机”,而是以直线电机模组或精密平台的形式出现,将电机、导轨、反馈与基座组合在一起,让设备厂更容易集成。
三、半导体设备选型思路:先看工艺,再决定电机类型
根据威洛博参与的项目经验,半导体设备选直线电机时,可以按工艺来分层思考:
高精度对位平台(如检测、曝光前对位等)
轨迹平顺性、低速爬行表现;
与视觉系统、反馈系统的配合精度。
以威洛博无铁芯直线电机平台或高性能丝杆直线模组为主;
配合高刚性导轨和整体底座,重视平台结构刚性与振动特性。
推荐方向:
关注点:
中长行程搬运平台(如工艺腔体之间的搬运)
推力与加速度裕量;
电缆拖链布局、发热控制与安装空间。
可采用威洛博铁芯直线电机模组,兼顾推力与节拍;
较长行程场合下,也会对比皮带直线模组与直线电机方案的综合成本。
推荐方向:
关注点:
Z 轴或带保持需求的轴向
部分设备仍会采用威洛博丝杆直线模组或电动缸结构;
利用丝杆自锁与制动装置,控制断电状态下的位置变化。
在实际项目中,威洛博工程师通常会建议:先按工艺和节拍把各轴的目标划出来,再结合平台结构,看哪些轴必须用直线电机,哪些轴用丝杆或皮带更合适,而不是“一条线全用同一种驱动方式”。
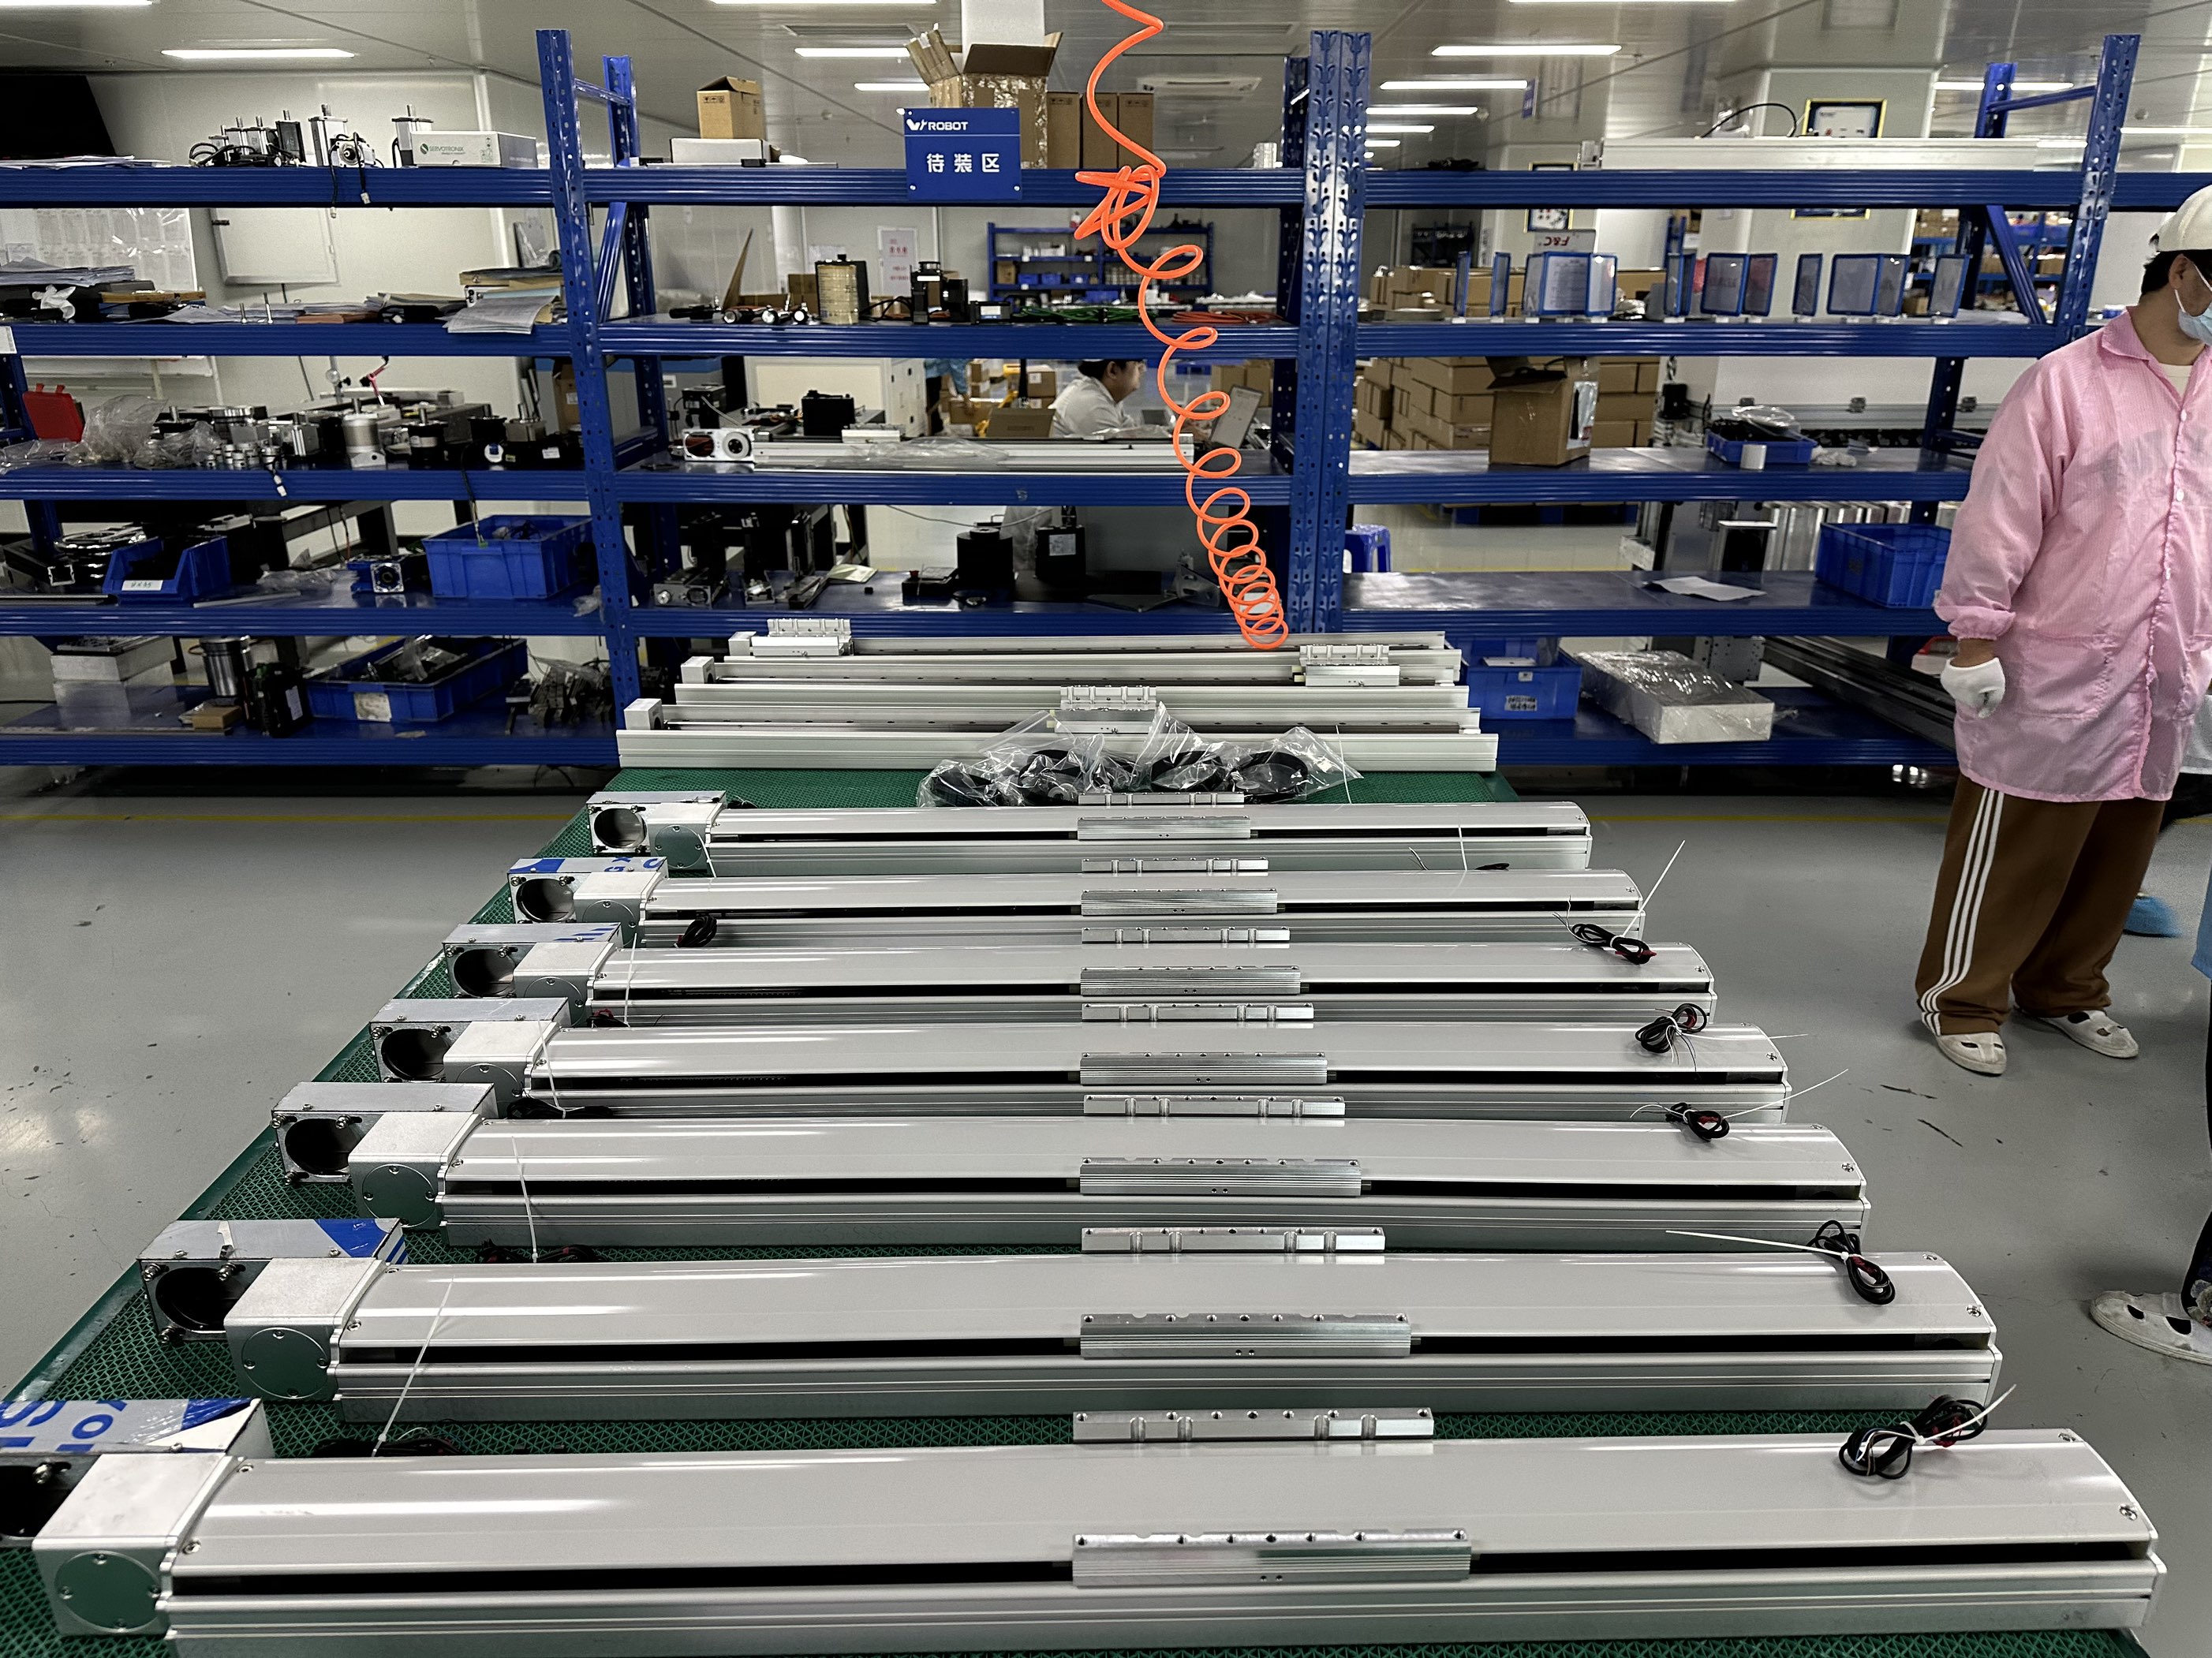
四、威洛博在精密对位平台中的实践经验
在半导体设备用的精密对位平台项目中,威洛博直线电机模组的经验主要集中在以下几个方面:
平台整体刚性优先
对位精度不只是直线电机本身的事情,还与底座材质、导轨布局、载台结构紧密相关;
威洛博在项目中会与设备厂一起确认底座厚度、导轨支撑方式,让直线电机推力真正“落在刚性上”。
运动控制参数与机构特性匹配
同样的直线电机,在不同质量、不同负载的平台上,控制参数差异很大;
威洛博在现场调试时,会根据实际平台共振频率、负载变化情况,逐步调整加减速曲线和伺服参数,而不是简单套用默认参数。
电缆拖链与发热管理
半导体设备通常空间紧凑,对拖链路径有较强限制;
威洛博直线电机模组在设计时,会预留拖链安装位置,并在项目阶段出具布线建议,以减少长期运行中因线缆问题导致的停机。
对于高负载、高节拍工位,会评估发热情况,并在需要时采用更合理的运行曲线或额外散热措施。
模块化与后续维护
威洛博直线电机模组在平台设计时,会尽量采用系列化接口尺寸与安装基准;
一方面方便设备厂在不同机型上复用平台方案,另一方面也便于后期检修和替换。
五、写在**:先把工艺讲清楚,再谈直线电机
对半导体设备工程师来说,选直线电机并不是为了“堆参数”,而是为了让整套设备达到目标节拍和对位表现。
在实际项目中,一个较为稳妥的流程是:
先把工艺要求、节拍目标、行程范围、负载情况和环境条件整理成文档;
再与威洛博一起,对每一个关键轴做直线电机模组或丝杆模组的对比;
针对精密对位平台,重点讨论平台刚性、导轨布局、反馈方式和调试策略。
如果你正在规划半导体设备中的对位平台、搬运平台或升级项目,想评估直线电机是否适合自己的工况,可以把实际参数整理好,与威洛博工程师沟通需求,往往能在前期就把后续调试过程中可能遇到的问题提前考虑进去,为整机的稳定运行打好基础。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
