清空记录
历史记录
取消
清空记录
历史记录


提升节拍的思路:威洛博直线电机在高速搬运动作中的应用案例
一、先看清节拍瓶颈:不是“跑得快”这么简单
在做节拍评估时,威洛博工程师通常会把一次往复动作拆成三段:
加速段:从静止到目标速度,需要的加速度与行程;
恒速段:维持速度完成大部分行程;
减速与定位段:稳定刹车,并在目标位置停稳。
对传统丝杆直线模组、皮带直线模组来说:
丝杆需要考虑临界转速和长行程下的振动;
皮带需要兼顾皮带张力与定位精度,高速下容易出现抖动。
当行程不长、往返频率高时,加减速段占了很大比例,这时提升加速度和响应速度,比单纯拉高*高速度更有效,这正是直线电机的优势所在。
二、案例一:3C 行业小工件高速上下料
某 3C 行业客户做小工件装配,上下料轴原本使用皮带直线模组,单次往返节拍约在 1.2 s 左右。随着产能提升,原方案已经接近安全极限,继续提高速度会带来明显抖动。
在评估后,该工位改用威洛博直线电机平台 + 线性导轨,主要调整点有:
将行程分段加速:靠近工位区域时降低速度,远离工位时拉高加速度;
直线电机配合驱动器实现S 曲线加减速,减少对工装和夹爪的冲击;
在末端配合威洛博电动夹爪,实现“运动到位 + 夹持动作”时间重叠。
改造后,在保证定位稳定和工件姿态的前提下,单次往返时间明显缩短,原本已经吃紧的节拍留出了调整余量,后续因程序优化还可以继续微调。
这一类工位的特征是:
行程中等(几百毫米区间);
工件较轻,往返频率高;
对定位重复性有一定要求。
如果你目前的方案已经将皮带直线模组调到接近极限,再继续拉速度就容易出现振动或误差,可以考虑把关键轴换成威洛博直线电机平台。
三、案例二:电池分选线上的多工位并行搬运
在一条电池分选产线中,某客户希望通过一根主搬运轴,实现多个通道的并行上下料。原本的丝杆直线模组在多工位切换时,需要预留较长的加减速距离,导致整线节拍偏长。
采用威洛博直线电机 + 多滑台结构后,方案思路有三个变化:
单轴多托板
一根直线电机主轴,多个托板随动,各自配合威洛博电动夹爪完成取放动作,实现“一个轴,多工位”。
更灵活的速度曲线
直线电机可以在控制上轻松设置不同区段的速度与加速度:在工位密集区域放缓,在空程区域拉高,避免了整条轨迹被*差工位“拖慢”。
控制节拍而不是“极限速度”
通过仿真和现场测试,先确定整线目标节拍,再反推每一段允许的运动时间和加减速参数,让直线电机工作在相对稳定的区间,而不是一味追求极限。
结果是:在不增加主轴数量的前提下,整线上下料动作更加紧凑,换型时只要修改部分速度和位置参数即可适配新工艺,维护工作也更清晰。
四、在项目中用好威洛博直线电机的几个小建议
如果你正在规划或改造一条高速搬运产线,可以参考下面几个思路:
节拍先算清,再谈选型
把单次动作拆成加速、恒速、减速三段,给出预期节拍和允许的加速度范围,再与威洛博工程师一起确认直线电机方案是否合适。
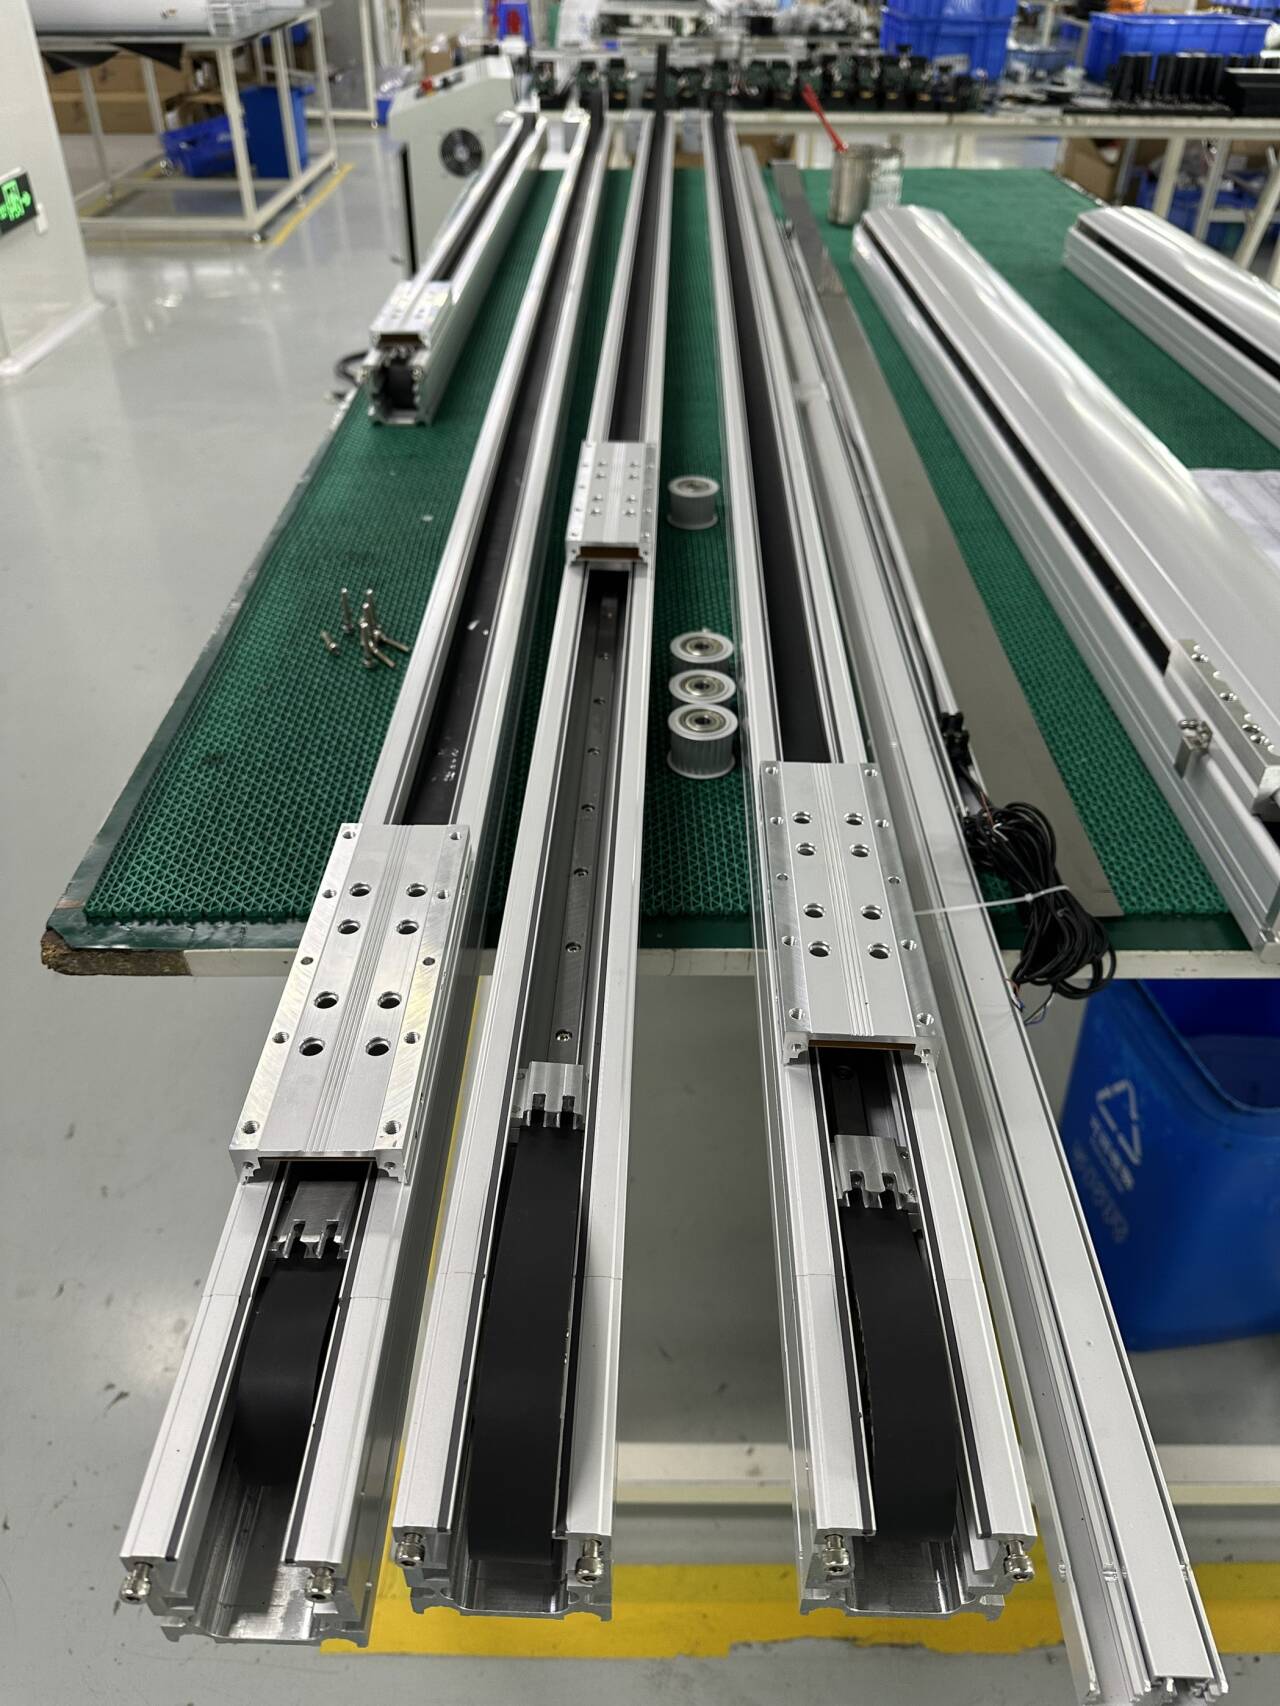
关键轴用直线电机,**轴配直线模组
不需要全线都用直线电机。常见做法是:上下料主轴、长行程快移轴用威洛博直线电机,工艺内的小行程微调轴用威洛博丝杆直线模组或皮带直线模组,实现性价比与性能的平衡。
提前考虑结构刚性与导轨选型
直线电机加速度高,如果本体结构、安装基座、导轨配合不到位,反而容易放大振动问题。规划阶段就把机架刚性、导轨规格、滑块数量与直线电机一并讨论,会省下后期很多调试时间。
留出调试和优化空间
在控制参数上为调试预留一定余量,如加速度、加加速度(jerk)、速度上限等,不要一开始就设到上限,让现场工程师有空间根据工件状态做微调。
五、结语:节拍优化,从“动作拆解”开始
提升节拍并不是简单地把速度调高,而是基于工艺节奏,对每一次运动做细致拆解,再选择合适的执行机构。威洛博直线电机在高速搬运和高频往复场景中有明显优势,但更重要的是:把它用在“卡节拍”的关键位置上。
如果你正在为一条新线做方案,或者希望在现有设备上挖掘更多产能,不妨把实际需求整理成行程、负载、节拍等几项**参数,和威洛博团队一起评估:哪里适合用直线电机,哪里沿用直线模组即可。这样做出来的方案,更容易在性能、成本和维护之间取得平衡。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
