清空记录
历史记录
取消
清空记录
历史记录


智能工厂不止有机器人手臂:威洛博直线模组和电动夹爪是怎样默默运转的
提起智能工厂,大家脑子里**个蹦出来的往往是六轴机器人手臂在空中挥舞、焊接、抓取的画面。但其实,在产线*忙碌的那些“幕后英雄”里,直线模组和电动夹爪才是真正24小时不打烊的“主力”。它们不像机械臂那么高调,却承担着*密集、*重复的搬运、定位、夹持任务。深圳威洛博机器人有限公司这些年专注线性传动和末端执行器,正好把这两样产品做成了许多3C电子、锂电池、光伏、医疗器械产线的“标配”。
先说直线模组,它本质上就是一台精密的“轨道车”。威洛博的直线模组系列从开放型到全封闭,从皮带驱动到滚珠丝杠再到直线电机,应有尽有。为什么工厂离不开它?因为智能制造的**是“快、准、稳、干净”。比如在锂电池PACK组装线上,一条线可能需要X轴跑5米以上,速度3m/s以上,还要重复定位在±0.02mm以内。这时,威洛博的EB系列同步带模组就派上用场——长行程、高速、低噪音,重量轻,适合大范围快速巡航。而需要微米级精度的工位,比如极片对位或激光焊接点位,就换成丝杠模组或直线电机模组,抖动小、刚性强、响应快。很多客户反馈,用了威洛博的XYZ三轴平台后,单工位节拍从原来的12秒缩短到7秒,效率提升近40%。
再来看电动夹爪,它是直线模组的“手”。传统气动夹爪容易漏气、力度不稳、响应慢,而威洛博的电动夹爪(比如精密电动二指/三指系列)用伺服电机直驱,开合力矩可编程,夹持力从几牛到几百牛随意调。*关键的是,它自带力控反馈和自锁功能——掉电也不松手,避免工件砸坏设备或砸伤人。举个真实案例:一家3C电子厂的摄像头组装线,原来用气爪+机械臂,经常因为气压波动导致夹持不稳,废品率高。后来换成威洛博电动夹爪+直线模组组合,夹持力实时监控,力度一到就停,配合视觉系统**对位,废品率降了70%以上,产线还更安静了。
这两样东西怎么配合才默契?威洛博工程师的经验是:“平台负责走,手负责抓”。典型配置是:XY用皮带模组跑高速长距离,Z轴丝杠或直线电机负责垂直精确定位,末端接电动夹爪完成抓取/放置。接口标准化,调试快,兼容主流PLC和伺服系统。像光伏硅片搬运、电池模组上下料、医疗试管分拣这些场景,几乎都是这个套路。
下面几张现场照片,能直观感受到这种“低调高效”的运转方式:
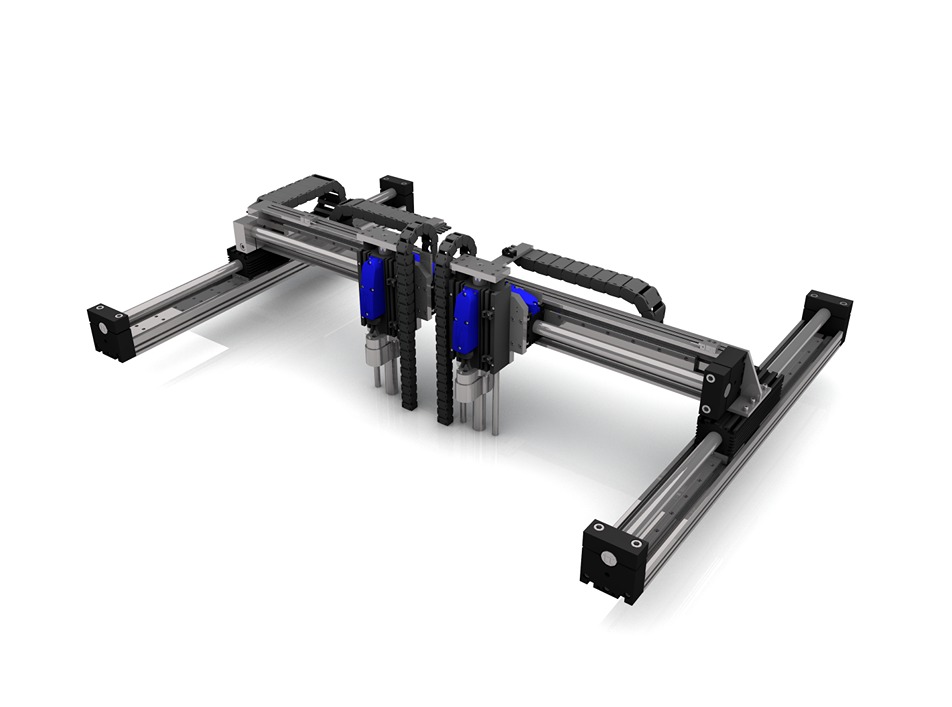
这是一套典型的龙门式XY平台,配电动夹爪在高速搬运工件。
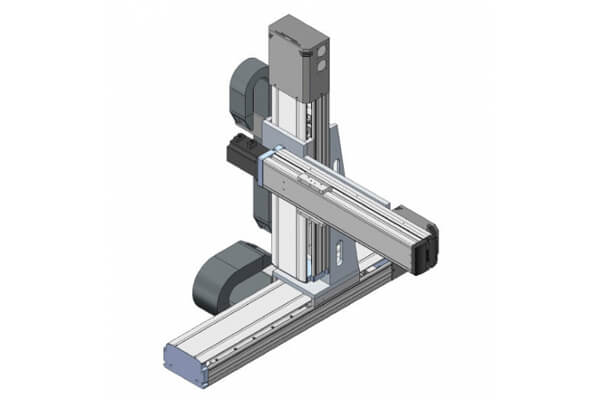
XYZ三轴线性模组+电动夹爪组合,常见于精密组装线。
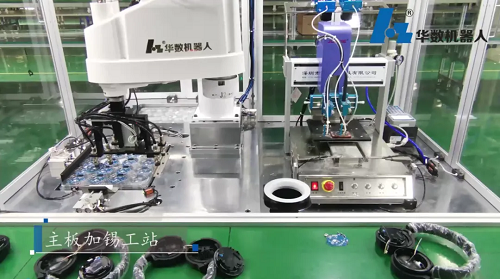
3C电子产线应用实拍,模组+夹爪协同完成多工位循环。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
