清空记录
历史记录
取消
清空记录
历史记录


步进还是伺服?威洛博直线模组电机选型与驱动器搭配指南
一、威洛博直线模组常见电机配置思路
在威洛博直线模组项目中,电机大致有两种主流选择:
步进电机 + 步进驱动器
结构相对简单
适合中低速、行程适中的工位
对成本敏感的项目较常见
伺服电机 + 伺服驱动器
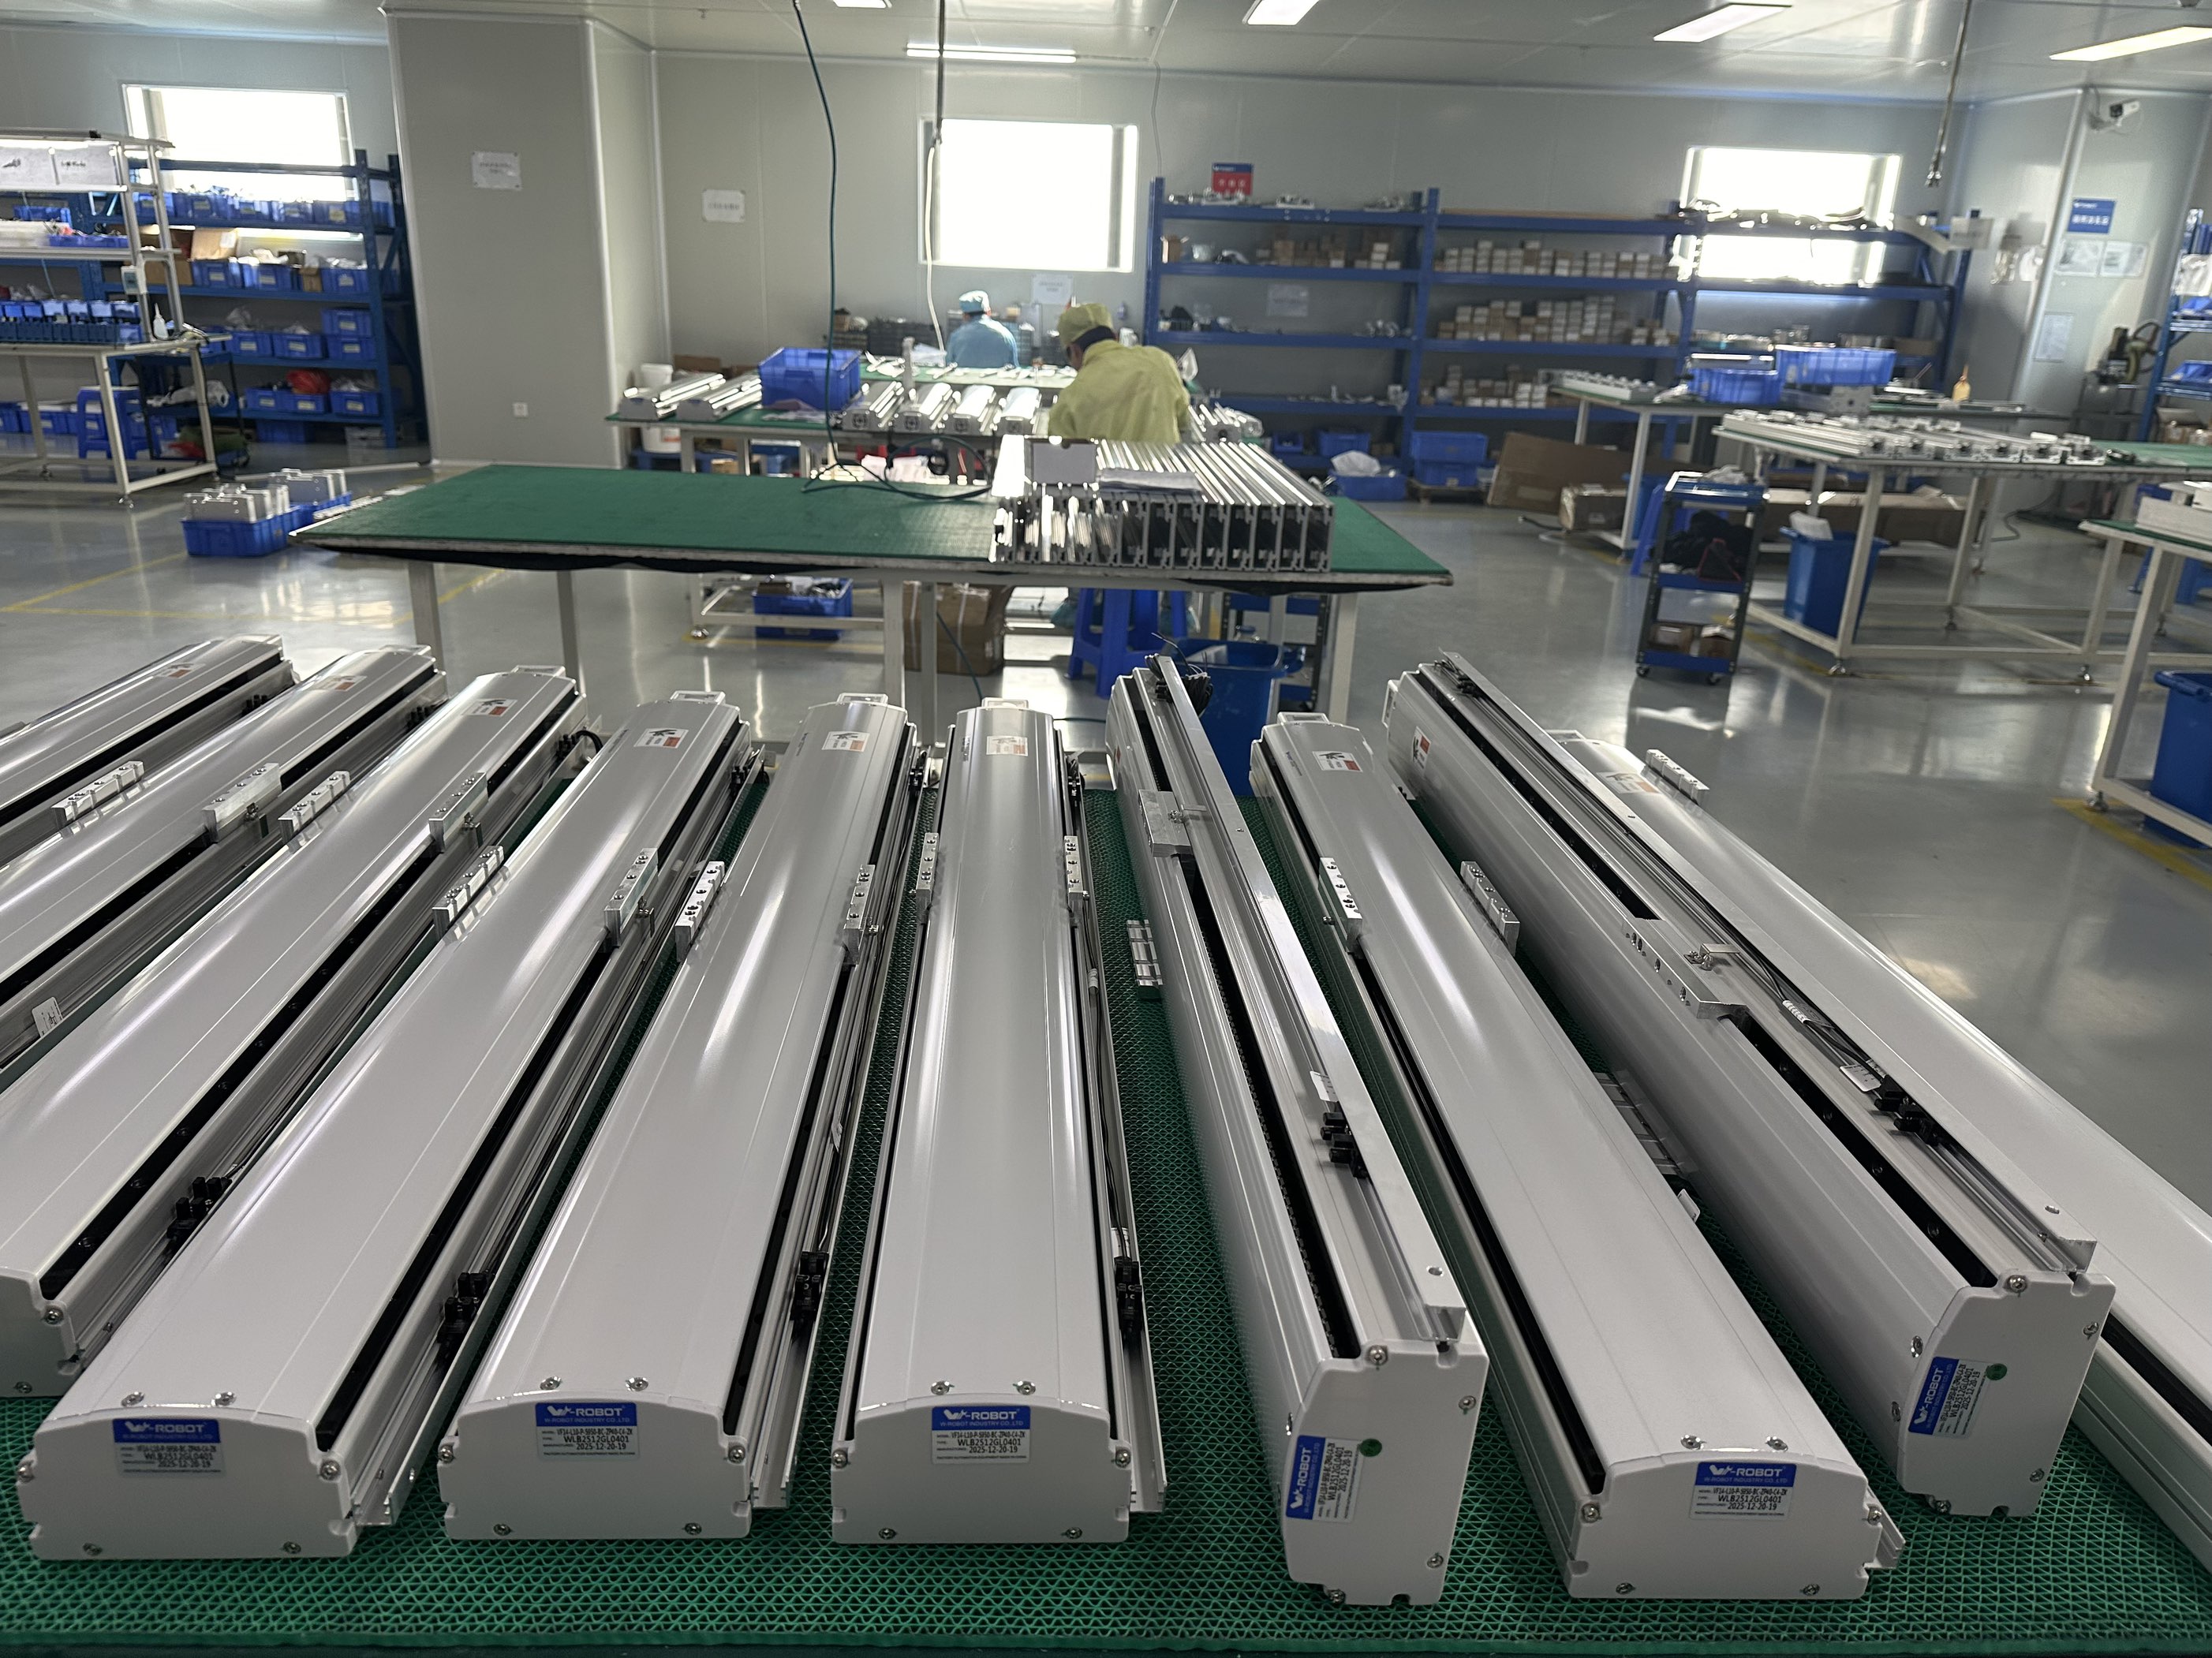
配合丝杆模组、皮带模组或威洛博直线电机模组
适合节拍要求高、负载较大、定位要求更严的场景
多轴联动、插补运动中应用较多
在项目早期,只要先回答两个问题,方向基本就清晰了:
节拍和速度要求到什么水平?
负载、刚性和定位精度是否有明显要求?
二、什么时候可以优先考虑步进电机?
并不是所有直线模组都必须用伺服。以下工况下,威洛博工程师通常会优先评估步进电机方案:
1. 速度中等、行程中短
行程在几百毫米左右
运行速度不算很高,节拍要求不“紧绷”
主要诉求是运动可控、结构简单
典型应用:
小型治具工装的调节机构
检测设备中的微调平台
一些节拍不算极端的点胶、锁螺丝工位
2. 负载适中,刚性需求偏一般
当负载、加速度要求不算高时,步进电机配合威洛博丝杆模组或导轨滑***全可以满足日常生产要求。
在这类项目中,工程师更多关注的是:
结构是否紧凑
成本是否在预算内
维护与更换是否方便
3. 控制方式以脉冲为主
若上位控制器(PLC / 运动控制卡)已经以脉冲控制为主,且轴数不多,采用步进电机+步进驱动器,可以让整体系统更简洁。
三、哪些情况下更适合伺服电机?
如果你遇到下面这些需求,威洛博通常会建议优先考虑伺服电机方案:
1. 节拍紧、速度高
需要频繁加减速
行程在几百毫米甚至上米级
对循环周期有明确要求
此时,伺服电机配合威洛博皮带模组或直线电机模组,可以在速度与平稳性之间取得较好平衡。
2. 需要更好的重复定位与轨迹控制
需要多点定位、插补运动
与视觉、相机、扫码系统联动
轨迹平滑度影响工艺品质
伺服电机自带编码器反馈,配合丝杆模组使用时,能够更容易在合理范围内控制重复定位误差,并通过调整增益、速度曲线等方式改善运行状态。
3. 负载大、刚性要求高
例如:
光伏、锂电行业的高速上下料平台
搬运较重治具、工装或工件的多轴系统
长时间高频运行的生产节拍工位
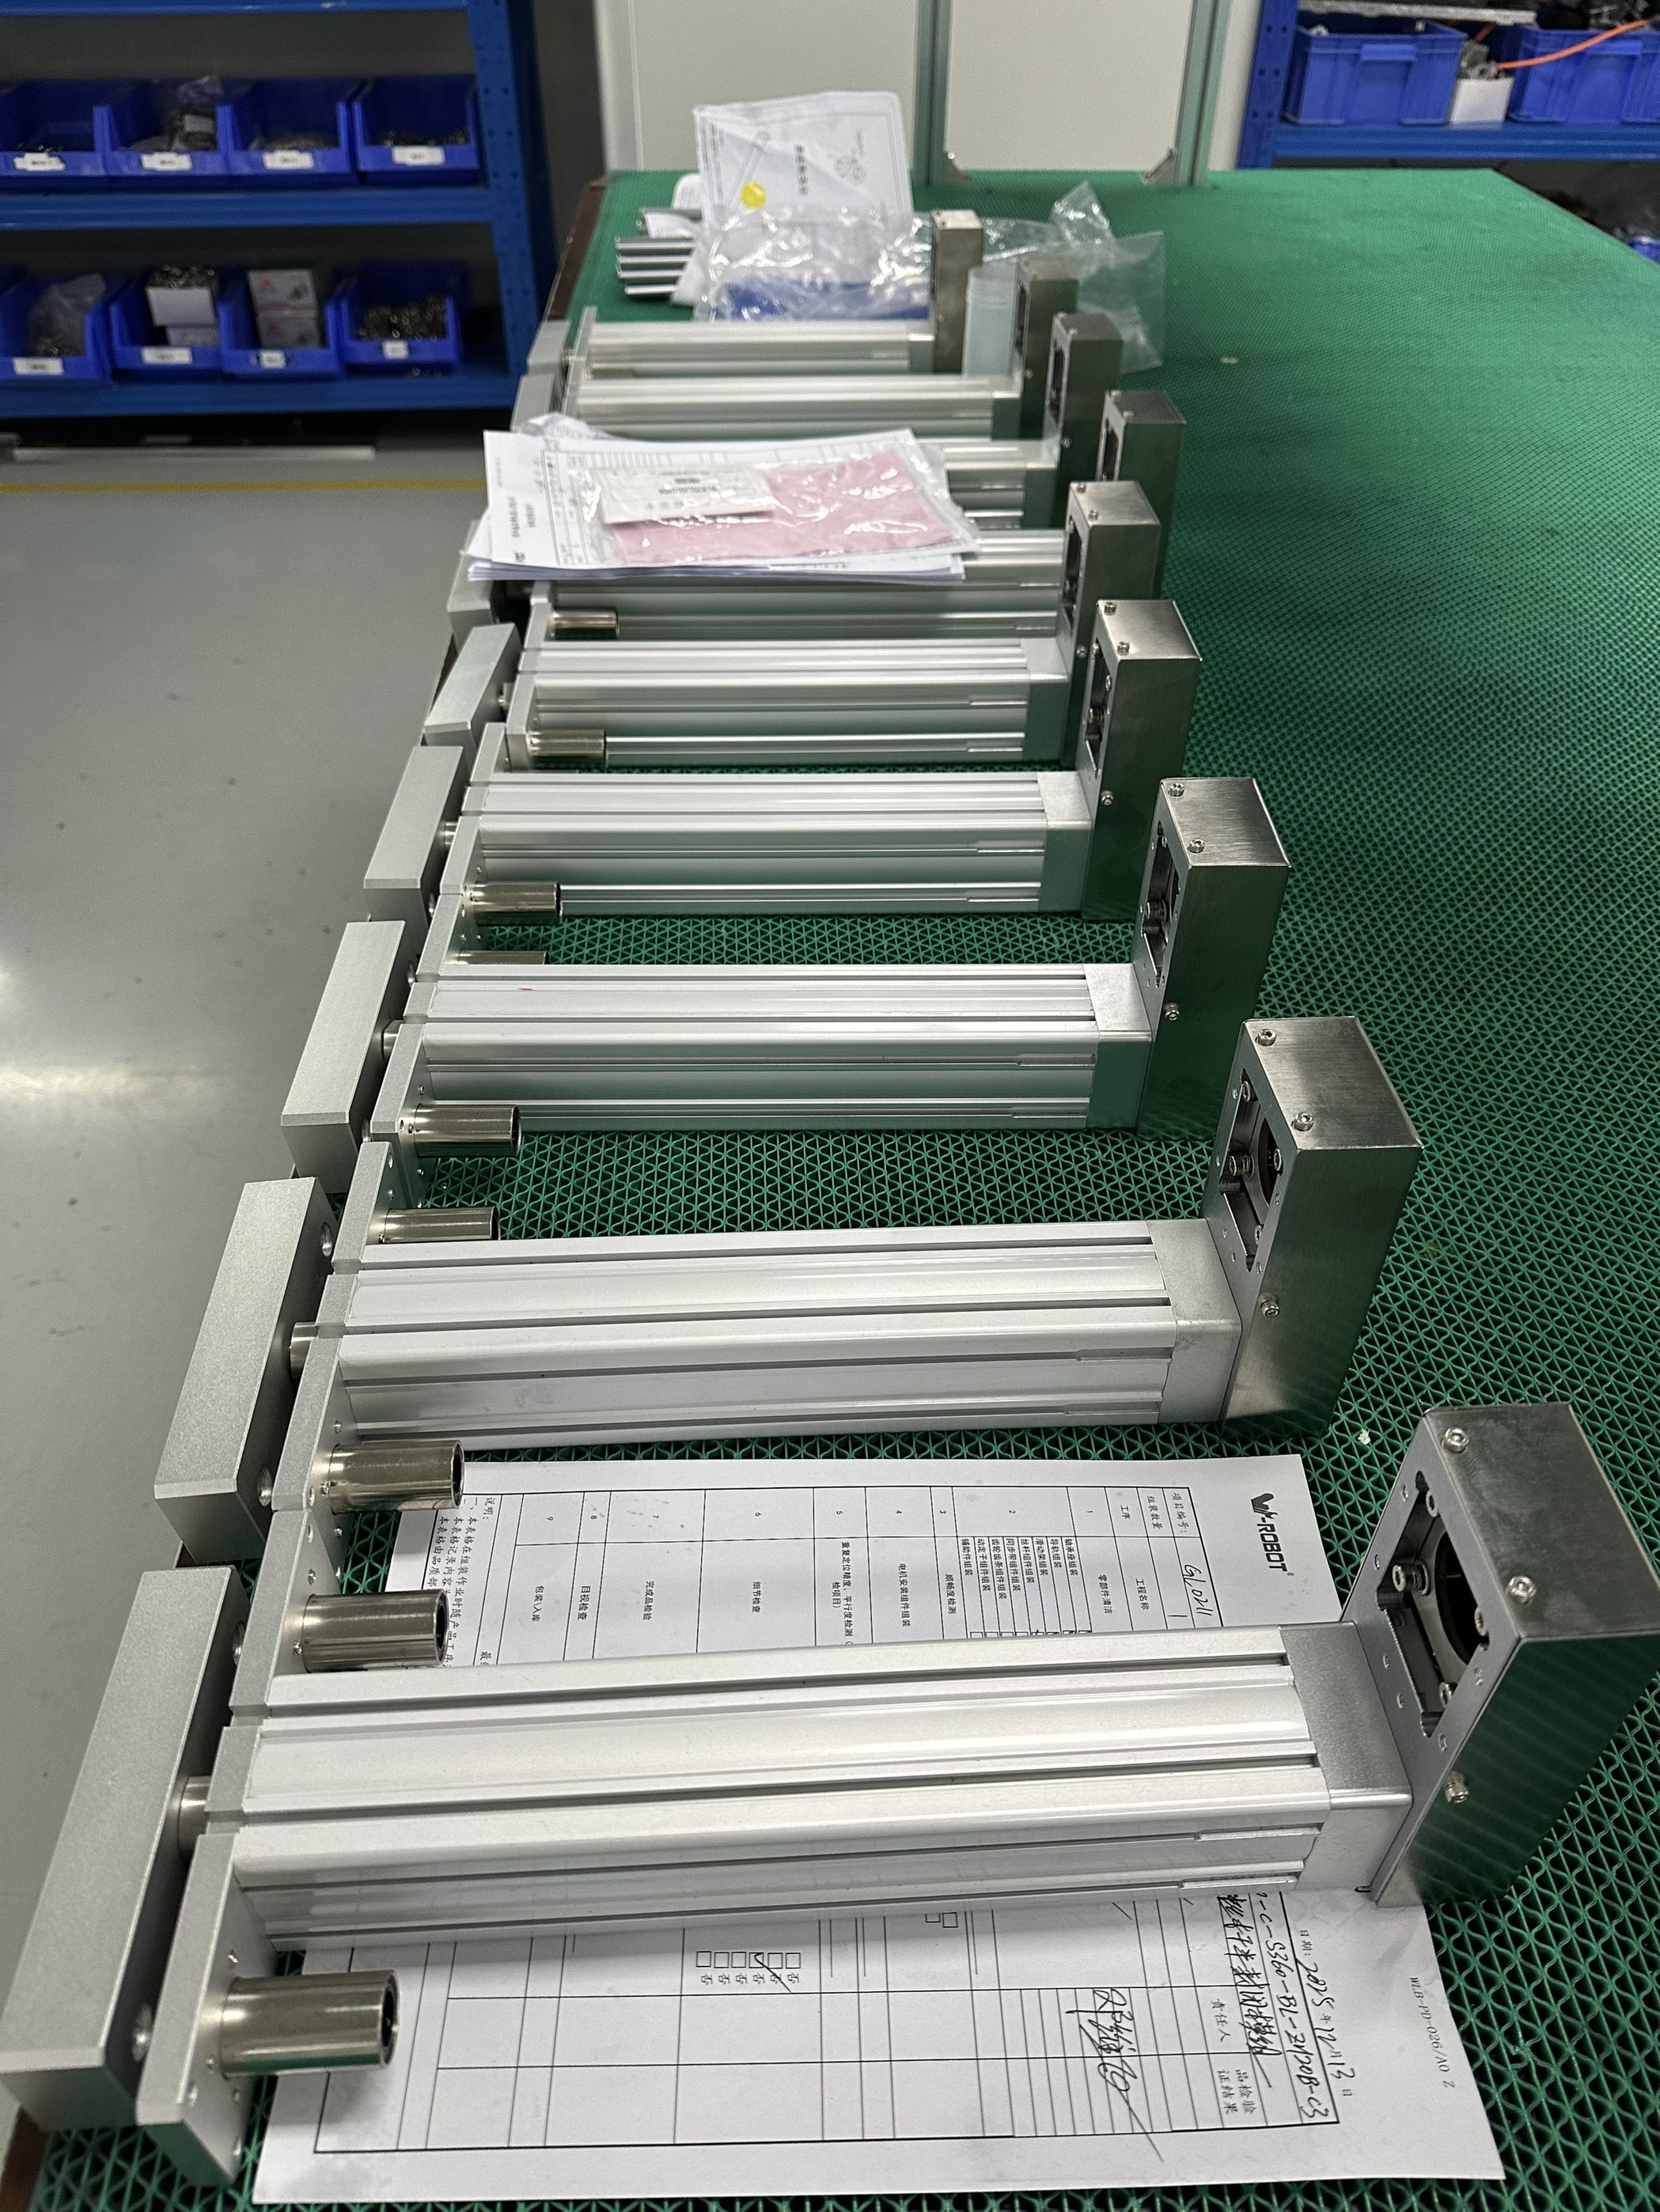
在这些工况中,伺服电机配合合适的威洛博直线模组,可以在扭矩、加速度和稳定性之间取得更稳妥的配置。
 ·
四、威洛博直线模组电机选型的关键参数
无论*终选步进还是伺服,威洛博工程师在项目评估时,都会重点关注以下几个维度:
1. 负载与加减速需求
运动部件自重 + 工件重量 + 夹具重量
计划中的加速度、减速度设定
是否存在频繁启停、上下加速的工况
根据这些数据,可推算所需的轴向推力与扭矩,再反推电机规格。
2. 速度与行程
行程越长,速度越高,对电机输出与模组刚性要求越明显
丝杆模组更适合中短行程、高刚性需求
皮带模组更适合中长行程、高速度输送
直线电机模组则更偏向高动态响应场景
3. 精度与重复性要求
如果工位只需要“到大概位置”,电机选型可以相对宽松;
如果涉及:
贴装、点胶
精密检测
多工位对位
则需要结合模组结构(导轨、丝杆或磁浮导轨)、编码器分辨率、驱动器细分设定等综合评估。
五、驱动器如何与电机、控制系统搭配?
电机选定后,驱动器搭配是另一个容易被忽略的环节。威洛博在配合客户项目时,通常会提醒注意以下几点:
1. 电机与驱动器品牌与参数匹配
步进电机优先配套匹配的步进驱动器,额定电流、工作电压需要对应
伺服电机尽量使用原厂伺服驱动器,确保编码器、通讯协议、保护功能等一致
2. 与上位控制方式统一
若采用脉冲控制:关注脉冲当量、*高频率、细分设定
若采用总线控制:提前确认是否支持 EtherCAT、CANopen、Modbus 等协议,并确认与现场 PLC / 运动控制器兼容
3. 多轴联动时的规划
在 XYZ 平台、多轴龙门架等系统中,多轴之间往往需要协调运动。此时:
同一平台优先采用同系列伺服驱动器
统一的通讯方式与参数管理,更利于后续调试与维护
六、一个典型应用思路示例
以某自动化上下料平台为例:
X 轴:皮带模组 + 伺服电机,用于高速搬运
Z 轴:丝杆模组 + 伺服电机,兼顾刚性与定位
辅助轴或撑托机构:可依据负载与节拍选择步进电机方案
这种搭配方式,既兼顾了节拍和精度,又能在总体成本上保持平衡,在威洛博的光伏、锂电及 3C 电子项目中较为常见。
结语:选型不必纠结,先把需求讲清楚
“步进还是伺服?”本质上不是标准答案,而是在节拍、精度、预算之间做取舍的过程。
如果你正在为直线模组电机选型、驱动器搭配发愁,不妨把负载数据、节拍目标、空间尺寸等信息整理好,与威洛博技术团队沟通,让有现场经验的工程师协助一起把方案讨论清楚,减少后期反复修改与调试时间。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
