清空记录
历史记录
取消
清空记录
历史记录


直线电机难调吗?威洛博直线电机在伺服调试中的常见问题与经验
一、为什么大家会觉得直线电机“难调”?
和传统丝杆、皮带直线模组相比,威洛博直线电机少了机械传动环节,刚性更高、响应更快,这带来两个明显感受:
一是对参数更敏感:增益略高一点,就可能出现轻微抖动或“唱歌”;
二是对机械安装更敏感:直线导轨直线度、基座刚性、磁轨安装平整度,都会放大到运动状态中。
所以,很多工程师**次接触直线电机时,会把现有旋转伺服的整定习惯“平移”过来,导致体验不佳,误以为直线电机本身“难伺服”。
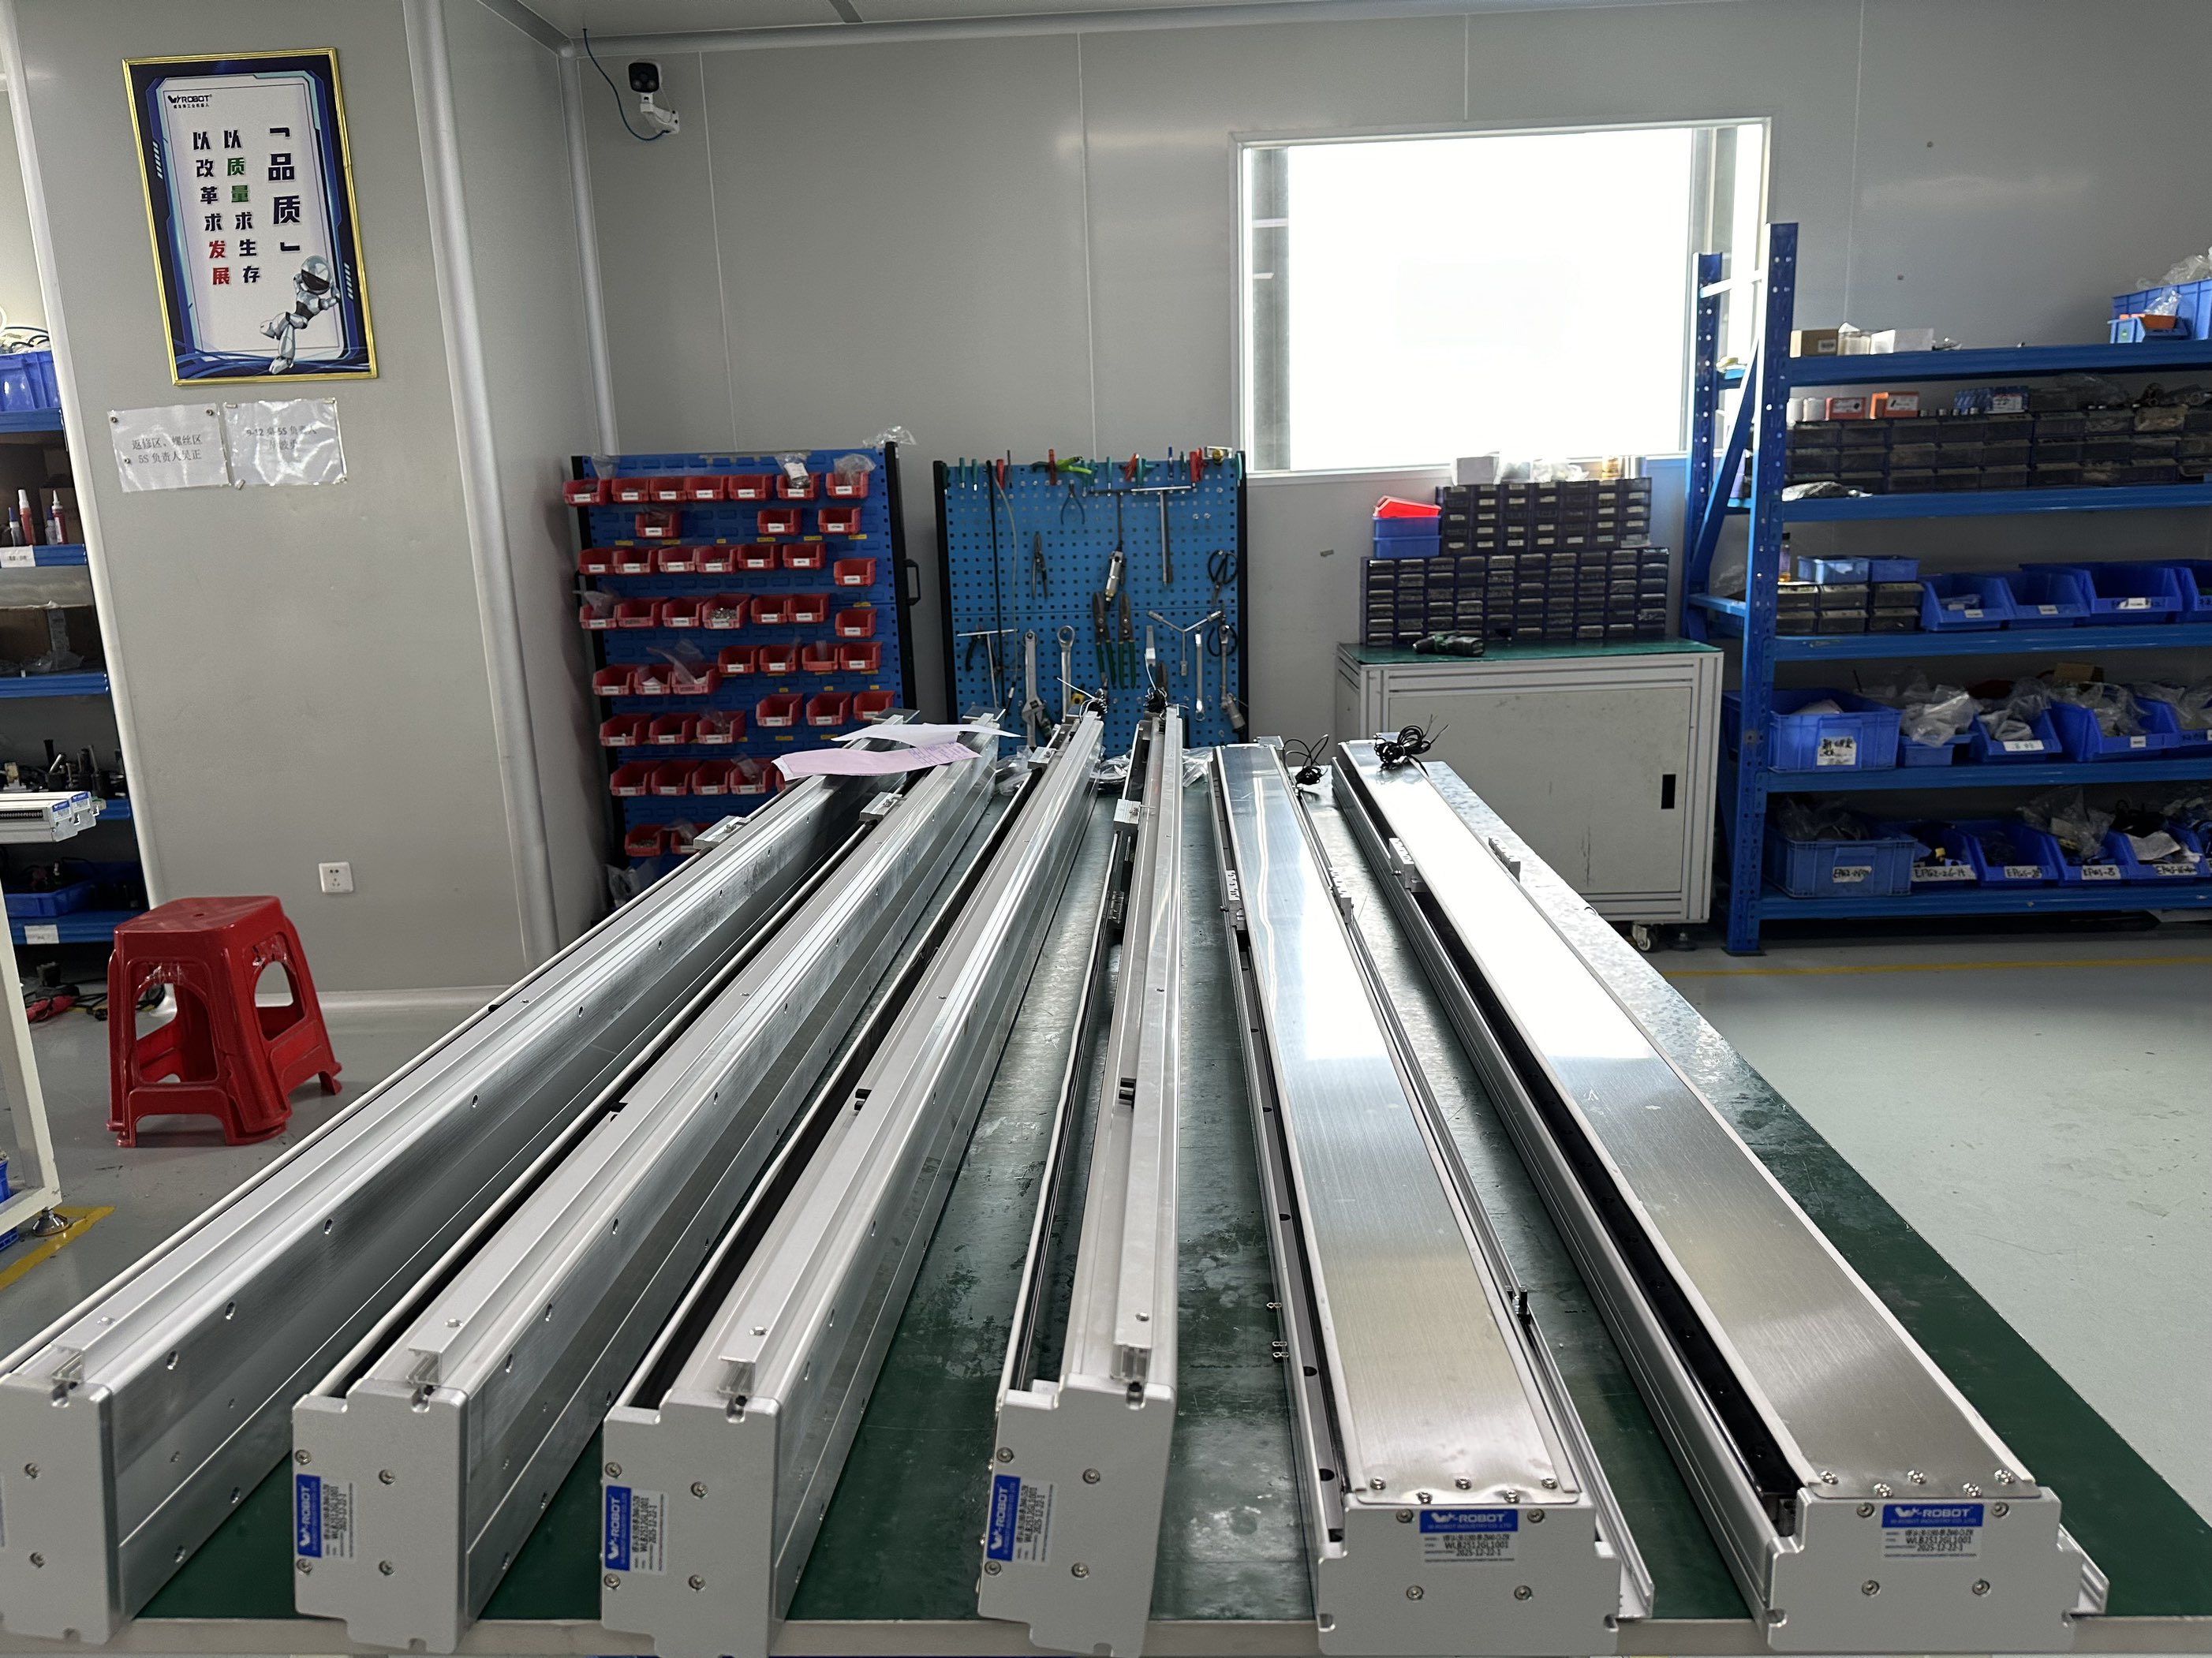
二、威洛博直线电机伺服调试的几个共性原则
不论品牌和系列,直线电机伺服调试有一些共性原则:
先机械、再电气、**参数
直线导轨是否顺畅无卡滞;
电缆拖链是否有拉扯、干涉;
行程两端是否有足够安全距离。
先安全,再谈性能
限位、急停、软极限要先设置;
初调阶段把速度、加速度适当调低,留出冗余。
先稳定,再优化速度和响应
优先让威洛博直线电机模组在全行程平稳往返;
然后再逐步提高速度、加速度和增益。
很多现场经验表明,只要按照这三个顺序执行,调试过程会清晰很多。
三、调试威洛博直线电机时常见的问题
1. 轻微抖动、噪音偏大
常见原因:
伺服增益设置偏高;
电机和负载质量不匹配,安装刚性不足;
滤波参数未合理设置。
处理思路:
适当降低位置、速度环增益;
检查直线导轨安装面,确认无明显应力变形;
根据伺服手册调整低通滤波、共振抑制等功能。
2. 跟随误差偏大或偶发报警
常见原因:
目标速度、加速度给得过高;
负载过重或运动节拍设置过于激进;
控制指令与反馈信号的同步没处理好。
处理思路:
先把威洛博直线电机模组的速度曲线“放缓”,让系统处于更宽松的工作区;
结合实际负载重新评估节拍,避免参数纸面很好但现场过紧绷;
检查控制器与伺服驱动器之间的脉冲、总线配置。
3. 发热和长期运行稳定性
直线电机本身会存在一定发热,若散热不畅或负载长期接近上限,运行一段时间后可能出现温升偏高。
建议做法:
在方案阶段就预留散热空间,必要时考虑加装风道或辅助散热结构;
选型时尽量避免长时间工作点贴近额定极限;
对于光伏、锂电等长节拍产线,可预先与威洛博工程师沟通典型工况。
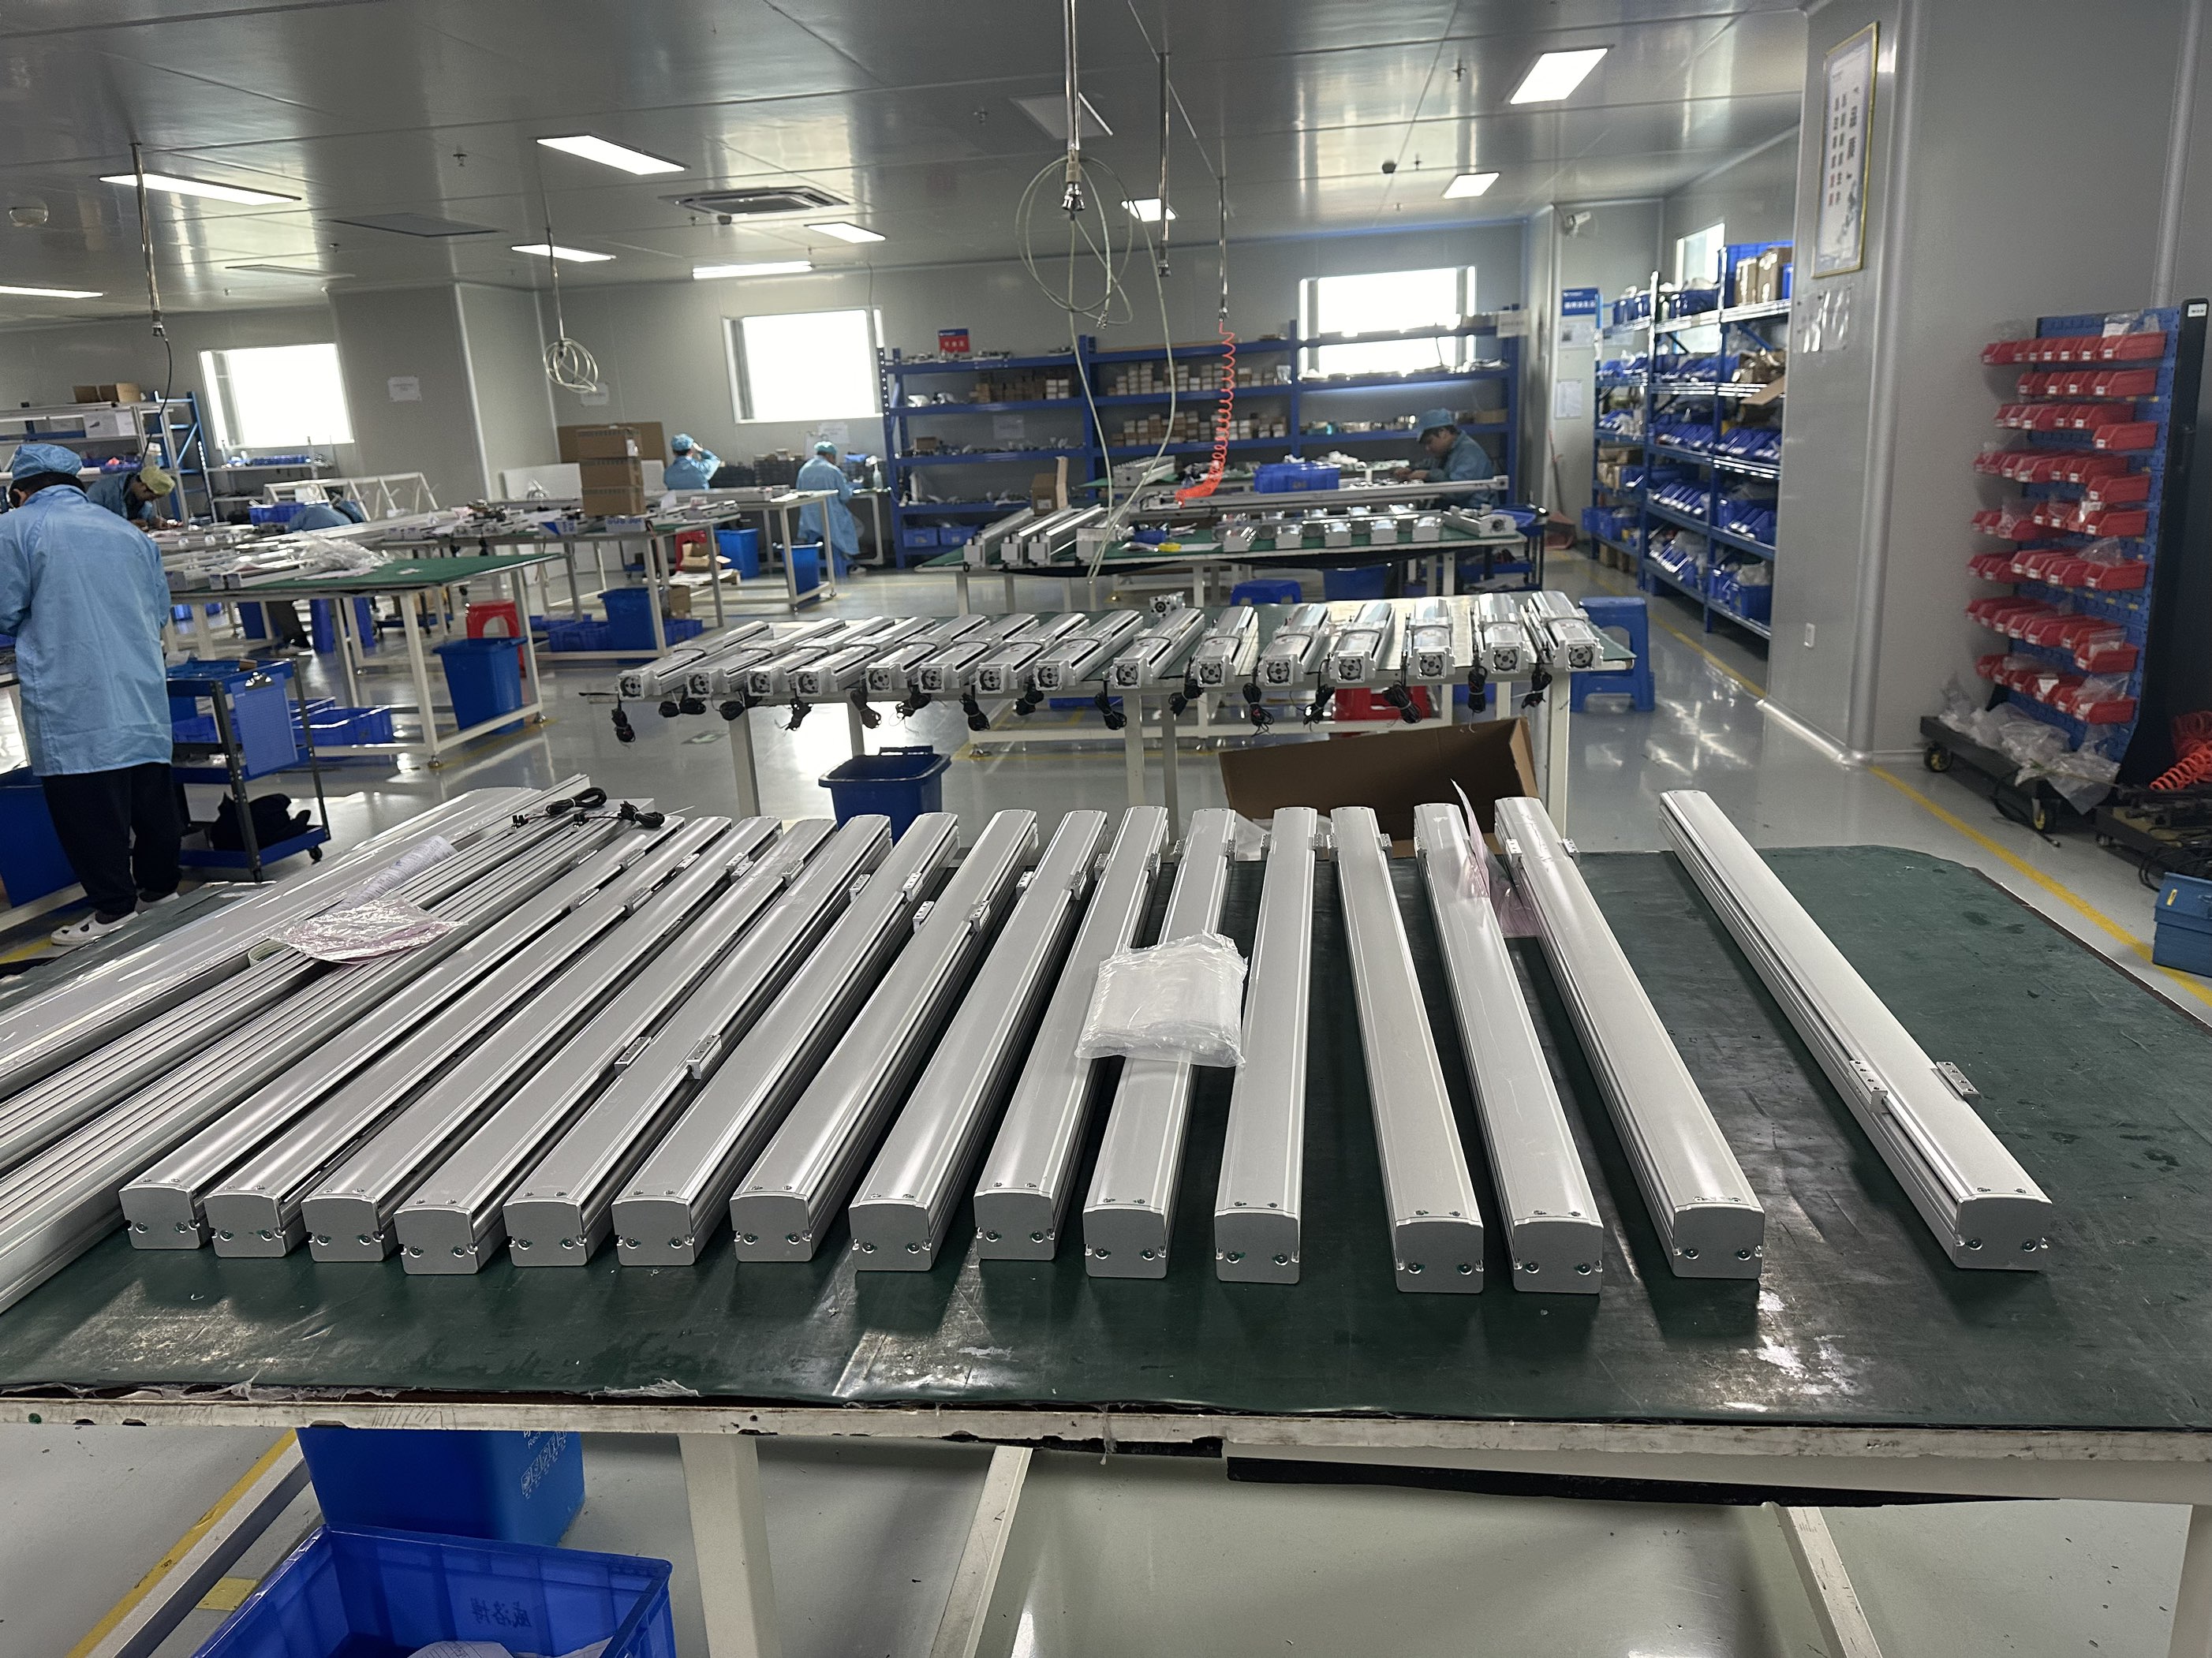
四、威洛博直线电机伺服调试的一些经验做法
结合多个项目经验,威洛博在直线电机伺服调试上,通常会建议工程师按以下步骤推进:
1. 先用“基础参数”跑起来
使用威洛博推荐的伺服基础参数或出厂整定值;
设置较保守的速度、加速度和减速度;
让电机在短行程内往返运行,确认无异常声音和明显发热。
2. 再根据工况做“节拍匹配”
逐步提升目标速度和加速度,每次调整后观察几轮循环;
用示波、伺服监控界面查看跟随误差变化;
当出现边界迹象(误差明显增大、轻微振动)时,略微退回到更稳健的一档参数。
3. **再做“精度与轨迹优化”
在视觉对位、涂胶等对轨迹要求较高的工位上,配合控制器优化速度曲线;
通过前馈设置、速度规划,让威洛博直线电机在拐点、加减速区的姿态更平顺;
对部分工位增加在线监测,方便后续维护和优化。
这套思路的**是:先保证威洛博直线电机模组在现场环境中稳定工作,再逐步逼近目标节拍和精度要求。
五、哪些情况下建议尽早联系威洛博工程师?
如果你在直线电机伺服调试中遇到以下情况,建议尽早和威洛博技术团队沟通:
项目节拍要求较紧,又是**使用威洛博直线电机模组;
单轴行程长、负载重,还需要多轴同步;
产线环境较为复杂,对发热、粉尘、防护有额外要求;
内部对直线电机经验较少,希望一次性把平台打好基础。
提前沟通工况、节拍、负载等数据,往往比“现场反复试错”更节省时间,也更利于后续稳定运行。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
