清空记录
历史记录
取消
清空记录
历史记录


光伏产线怎么选直线模组?威洛博直线模组在电池片上下料与对位中的实践
一、为什么光伏产线“特别挑”直线模组?
做光伏设备的朋友都知道:电池片轻、薄、易碎,不论是电池片上下料,还是串焊、排版、对位,一旦有轻微碰撞或对位偏差,很快就会体现在良率和报废率上。光伏组件生产流程里,从电池片分选、串焊、排版到层压前后的多次检测,几乎每一步都离不开稳定的直线运动平台。
因此,光伏厂在选型时,往往会问三个问题:
这套直线模组能不能长期稳定跑三班?
在高节拍下,对位精度能否满足电池片工艺要求?
一条线几十轴甚至上百轴,后期维护成本会不会失控?
二、电池片上下料:行程、负载与节拍怎么平衡?
1. 典型工位:单/双工位上下料 & 花篮搬运
在电池片生产环节,威洛博直线模组主要出现在这些位置:
硅片/电池片上片、下片工位
清洗、扩散、PECVD 等工序前后的上下料平台
花篮 / 托盘搬运、缓存位移载
这些工位有几个共同特征:
行程中短(几百毫米到一米左右)
单次搬运负载不大,但节拍要求紧
往返频繁,对寿命与可靠性要求高
2. 上下料工位如何选威洛博直线模组?
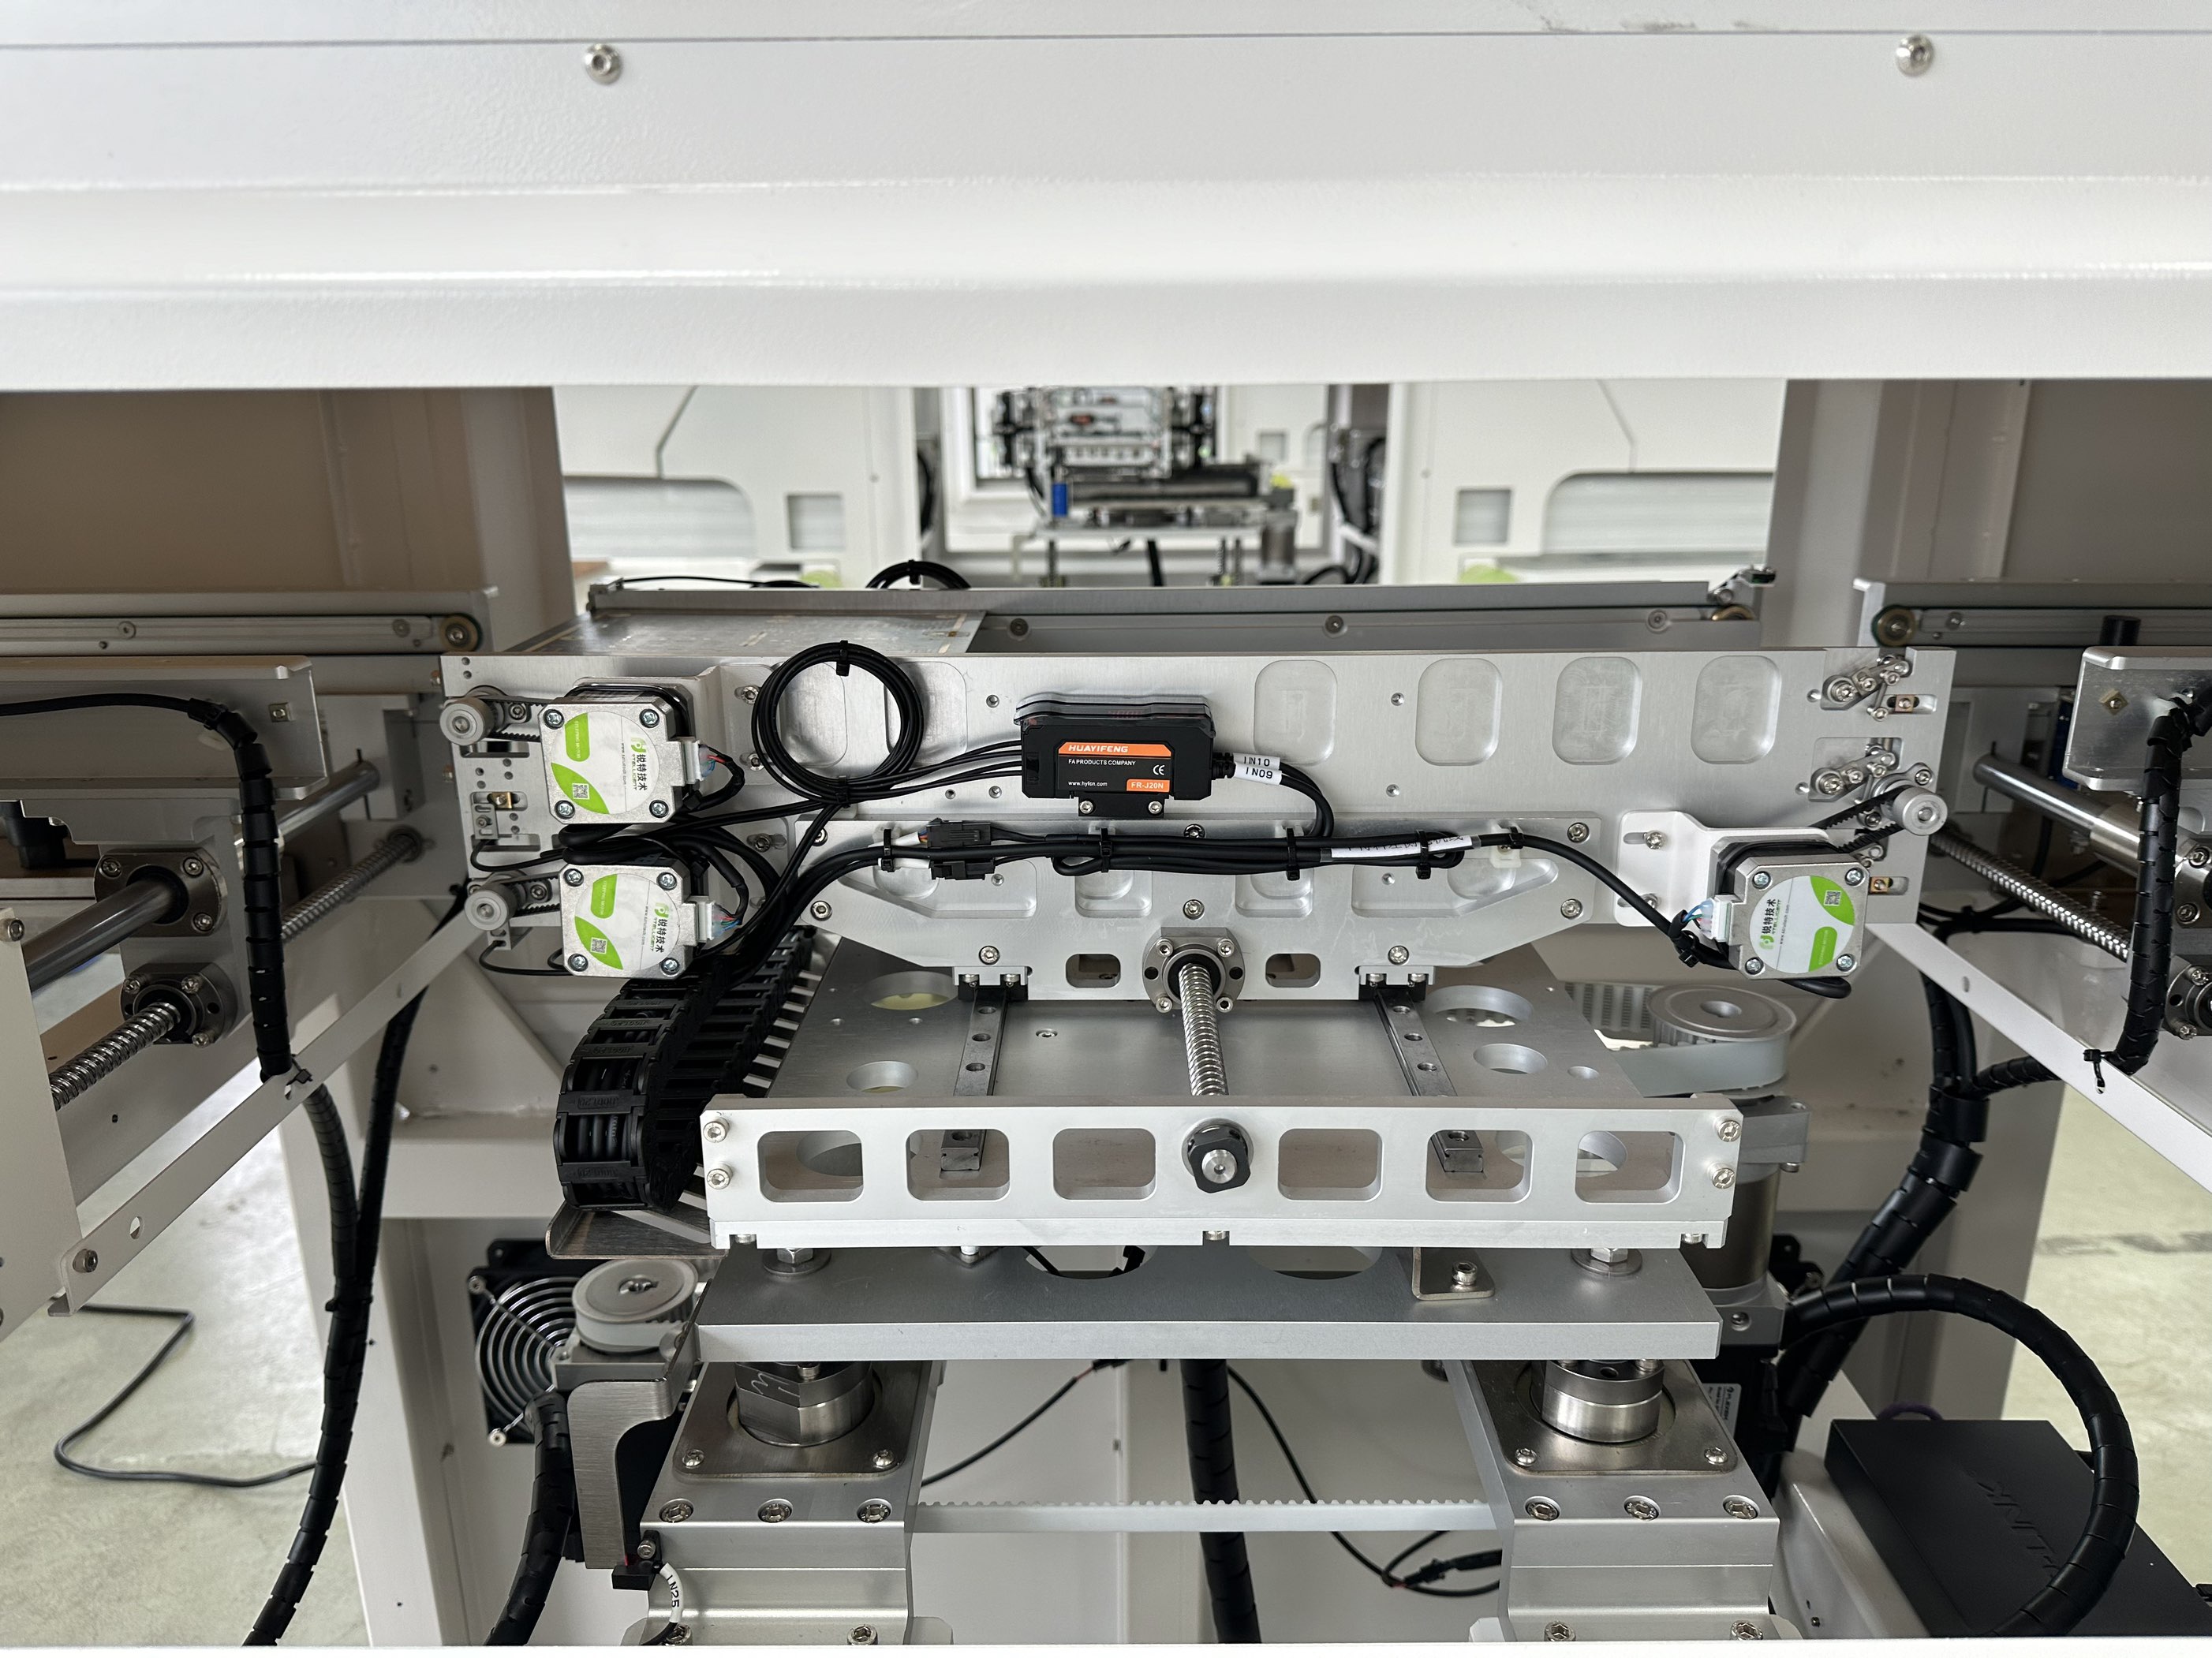
在这类工位上,常用的是威洛博丝杆直线模组 + 伺服电机或威洛博皮带直线模组 + 伺服电机两种组合:
优先考虑丝杆模组的情况
对电池片位置精度要求较高,如插片、入仓、对位前**一道工序
行程在 300–800 mm 左右
需要较好的刚性与重复定位能力
适合用皮带模组的情况
只做搬运,不承担精密对位
行程在 800–1500 mm 甚至更长
注重节拍和上下工位衔接效率
在项目实践中,工程师通常会用**“一快一稳”**的思路搭配:
Z 轴、精对位轴:采用威洛博丝杆直线模组;
X/Y 搬运轴:采用威洛博皮带直线模组或长行程丝杆模组。
三、电池片对位:XY 平台要关注哪些关键指标?
1. 对位平台的**需求
在电池片排版、串焊、组件对位等环节,整套 XY 直线模组平台承载的是:
载具 / 花篮的平稳搬运
与相机 / 视觉系统配合完成精确对位
与串焊机、排版机的工艺节拍同步
这类应用中,用户通常更关心:
重复定位表现:反复运行后位置是否稳定、偏差是否在工艺允许范围内;
速度曲线是否顺滑:加减速过程是否会引入抖动,影响电池片姿态;
长期运行的一致性:几个月甚至更长生产周期内,是否需要频繁重调。
2. 威洛博直线模组在对位平台上的几种典型组合
在光伏项目中,威洛博工程师常见的搭配方式包括:
X 轴:威洛博皮带直线模组,负责中长行程搬运与粗定位;
Y 轴:威洛博丝杆直线模组,负责短行程精调和对位;
搭配直线导轨与铝型材/铸造底座结构,提升整体平台的刚性与稳定性。
对位场景下,直线模组一般会配合:
视觉相机 / 光栅尺等检测元件
伺服驱动器和运动控制卡
上层 PLC / 工控机进行节拍与逻辑管理
工程师在调试阶段,可以通过速度曲线优化、S 曲线加减速、分段速度控制等方式,让整套对位动作在保证节拍的前提下,尽量减少冲击与震动。
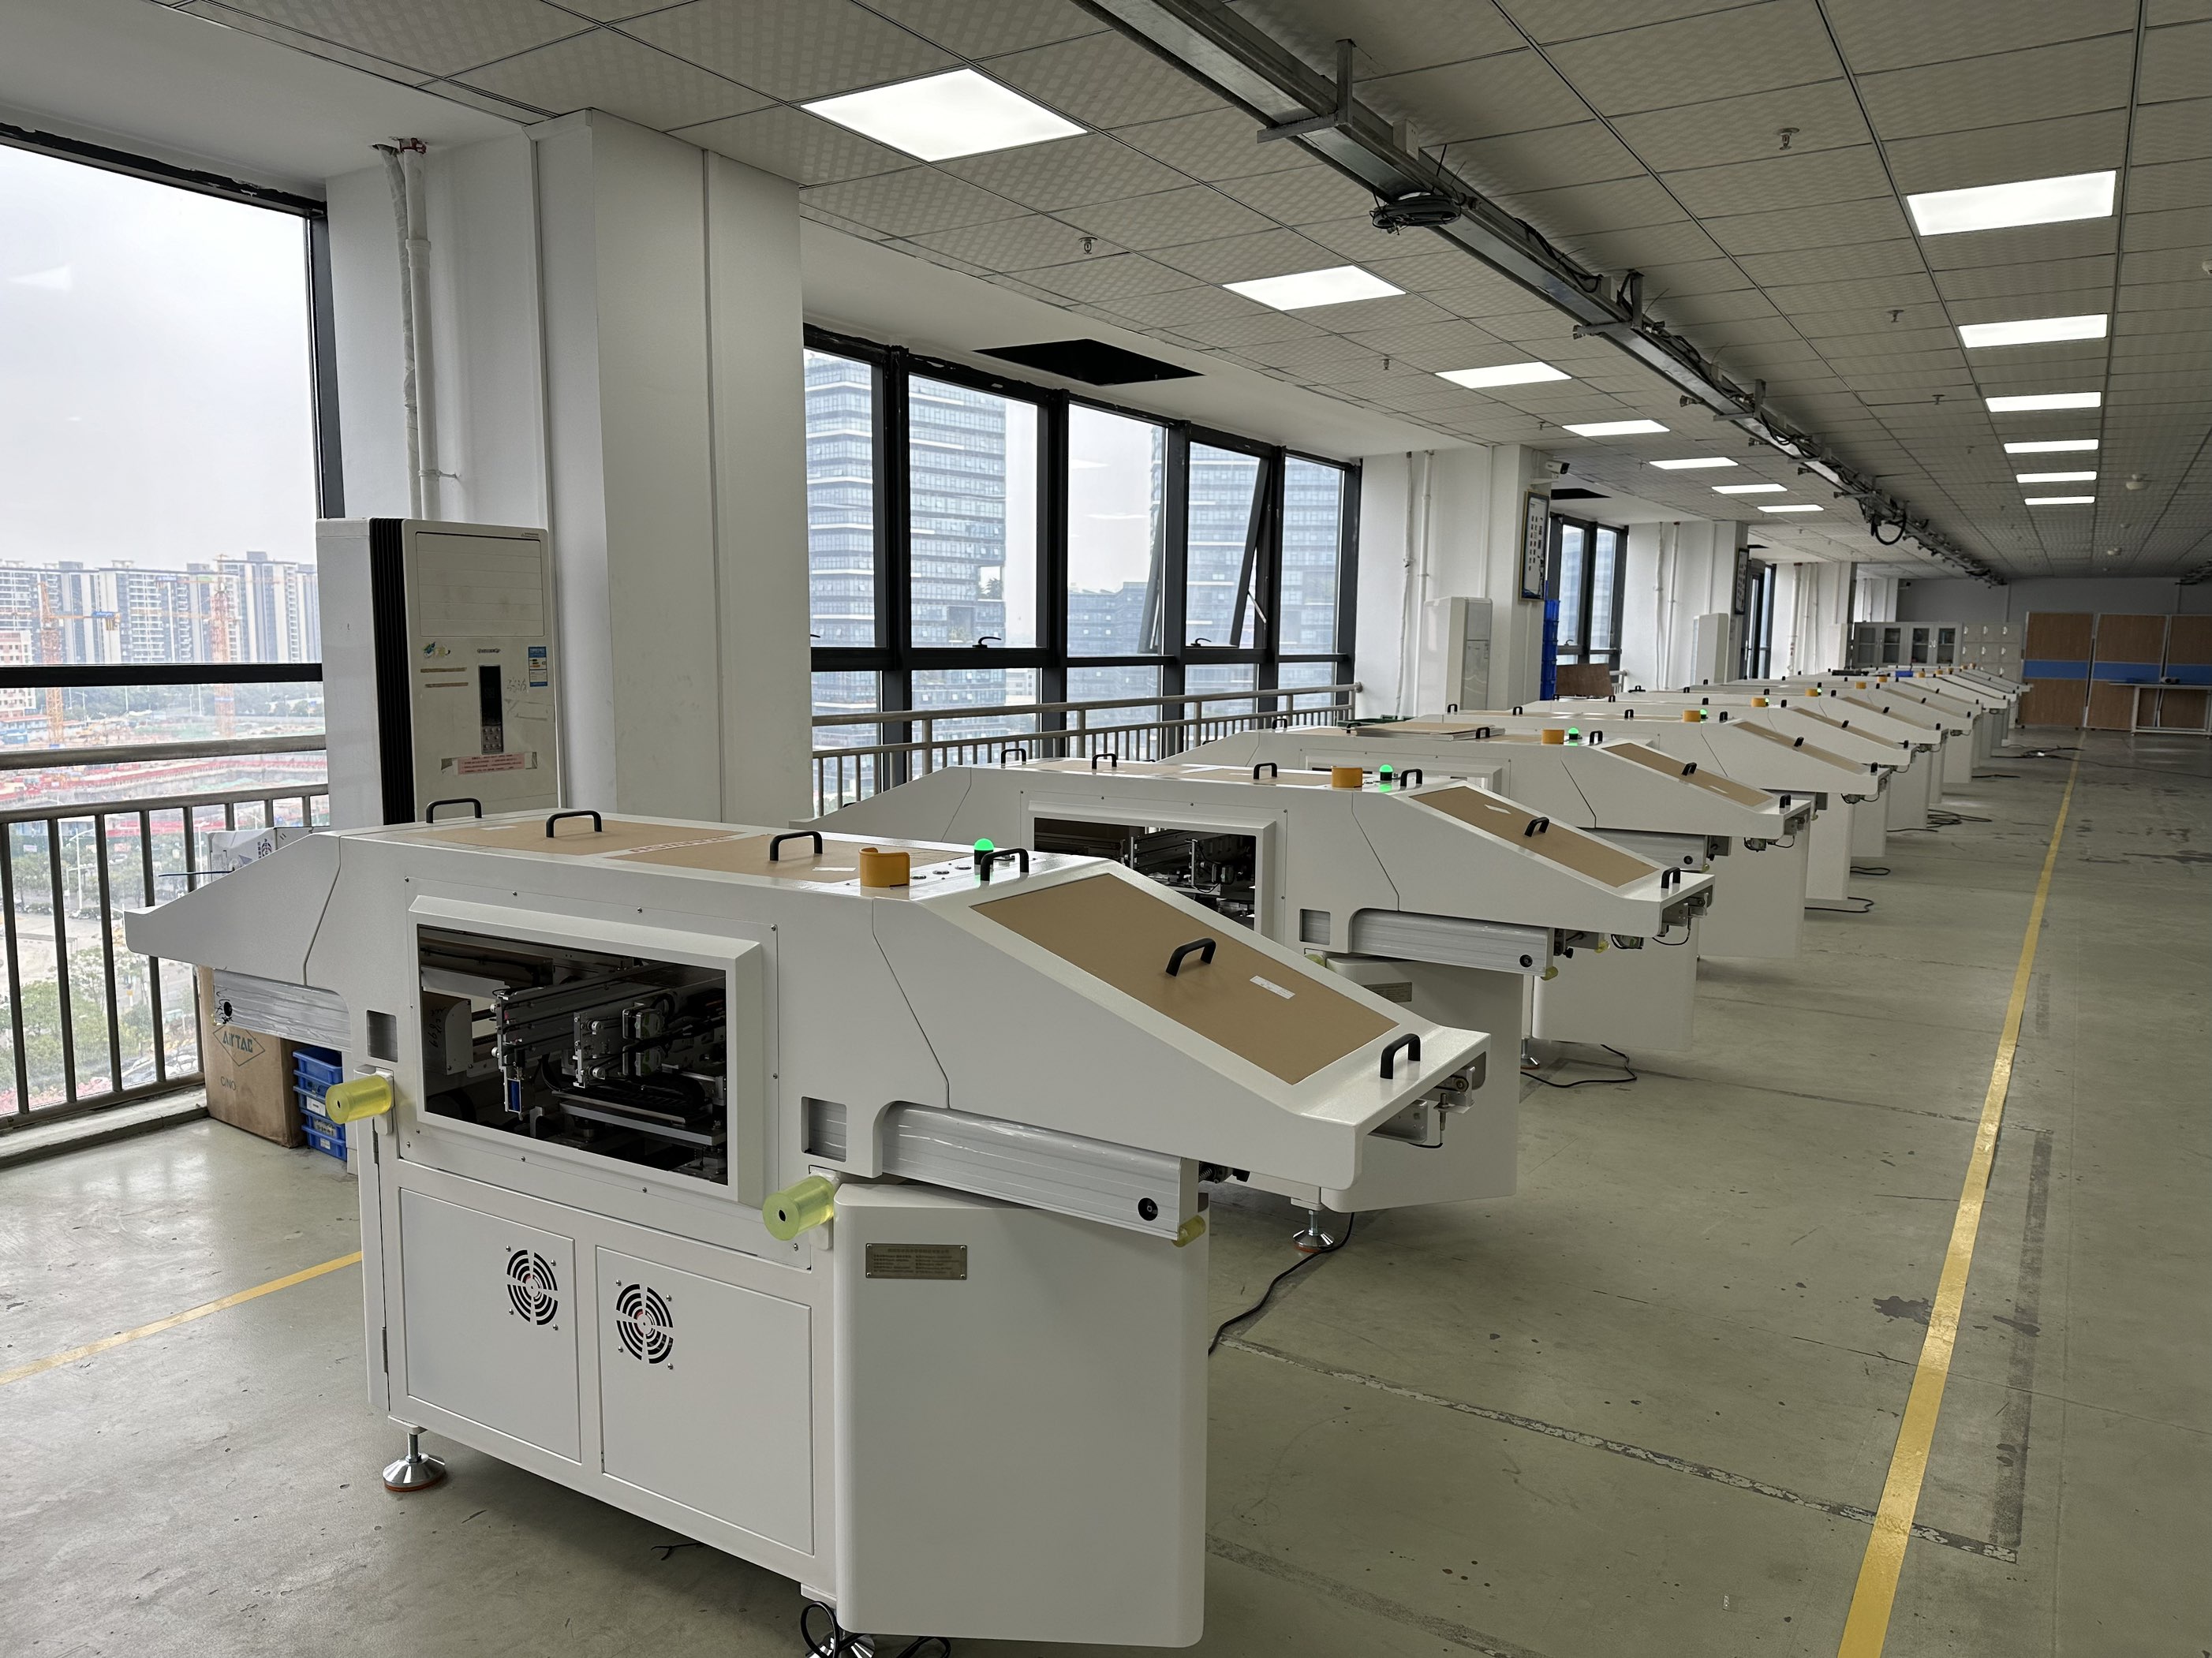
四、光伏产线选威洛博直线模组,要看哪几个维度?
1. 从工艺出发:先画“运动地图”
建议在立项初期,先和设备工程师、工艺工程师一起梳理:
全线有哪些工位需要使用直线模组?
每个工位的行程、负载、节拍、精度要求分别是多少?
哪些轴承担对位功能,哪些轴只是搬运?
有了这张“运动地图”,再与威洛博技术团队沟通,就可以按工位对号入座:
哪些位置用丝杆直线模组更合适
哪些位置用皮带直线模组性价比更好
哪些环节考虑使用威洛博直线电机模组,提升整体节拍空间
2. 从全生命周期考虑:安装、维护与扩展
光伏产线往往投资大、周期长,直线模组选型不能只看参数表,还要考虑:
安装与调试难度:威洛博直线模组预留多面安装基准,方便与机架对接;
日常维护方便程度:润滑点布局、易损件更换是否便利;
未来扩展:如果后期产线需要提速或加工位,现有平台是否有升级空间。
不少设备厂在第二条、第三条产线时,会直接沿用威洛博在首条光伏线上的搭配做法,*根据新工艺对行程和负载做微调,这样能节省大量设计与验证时间。
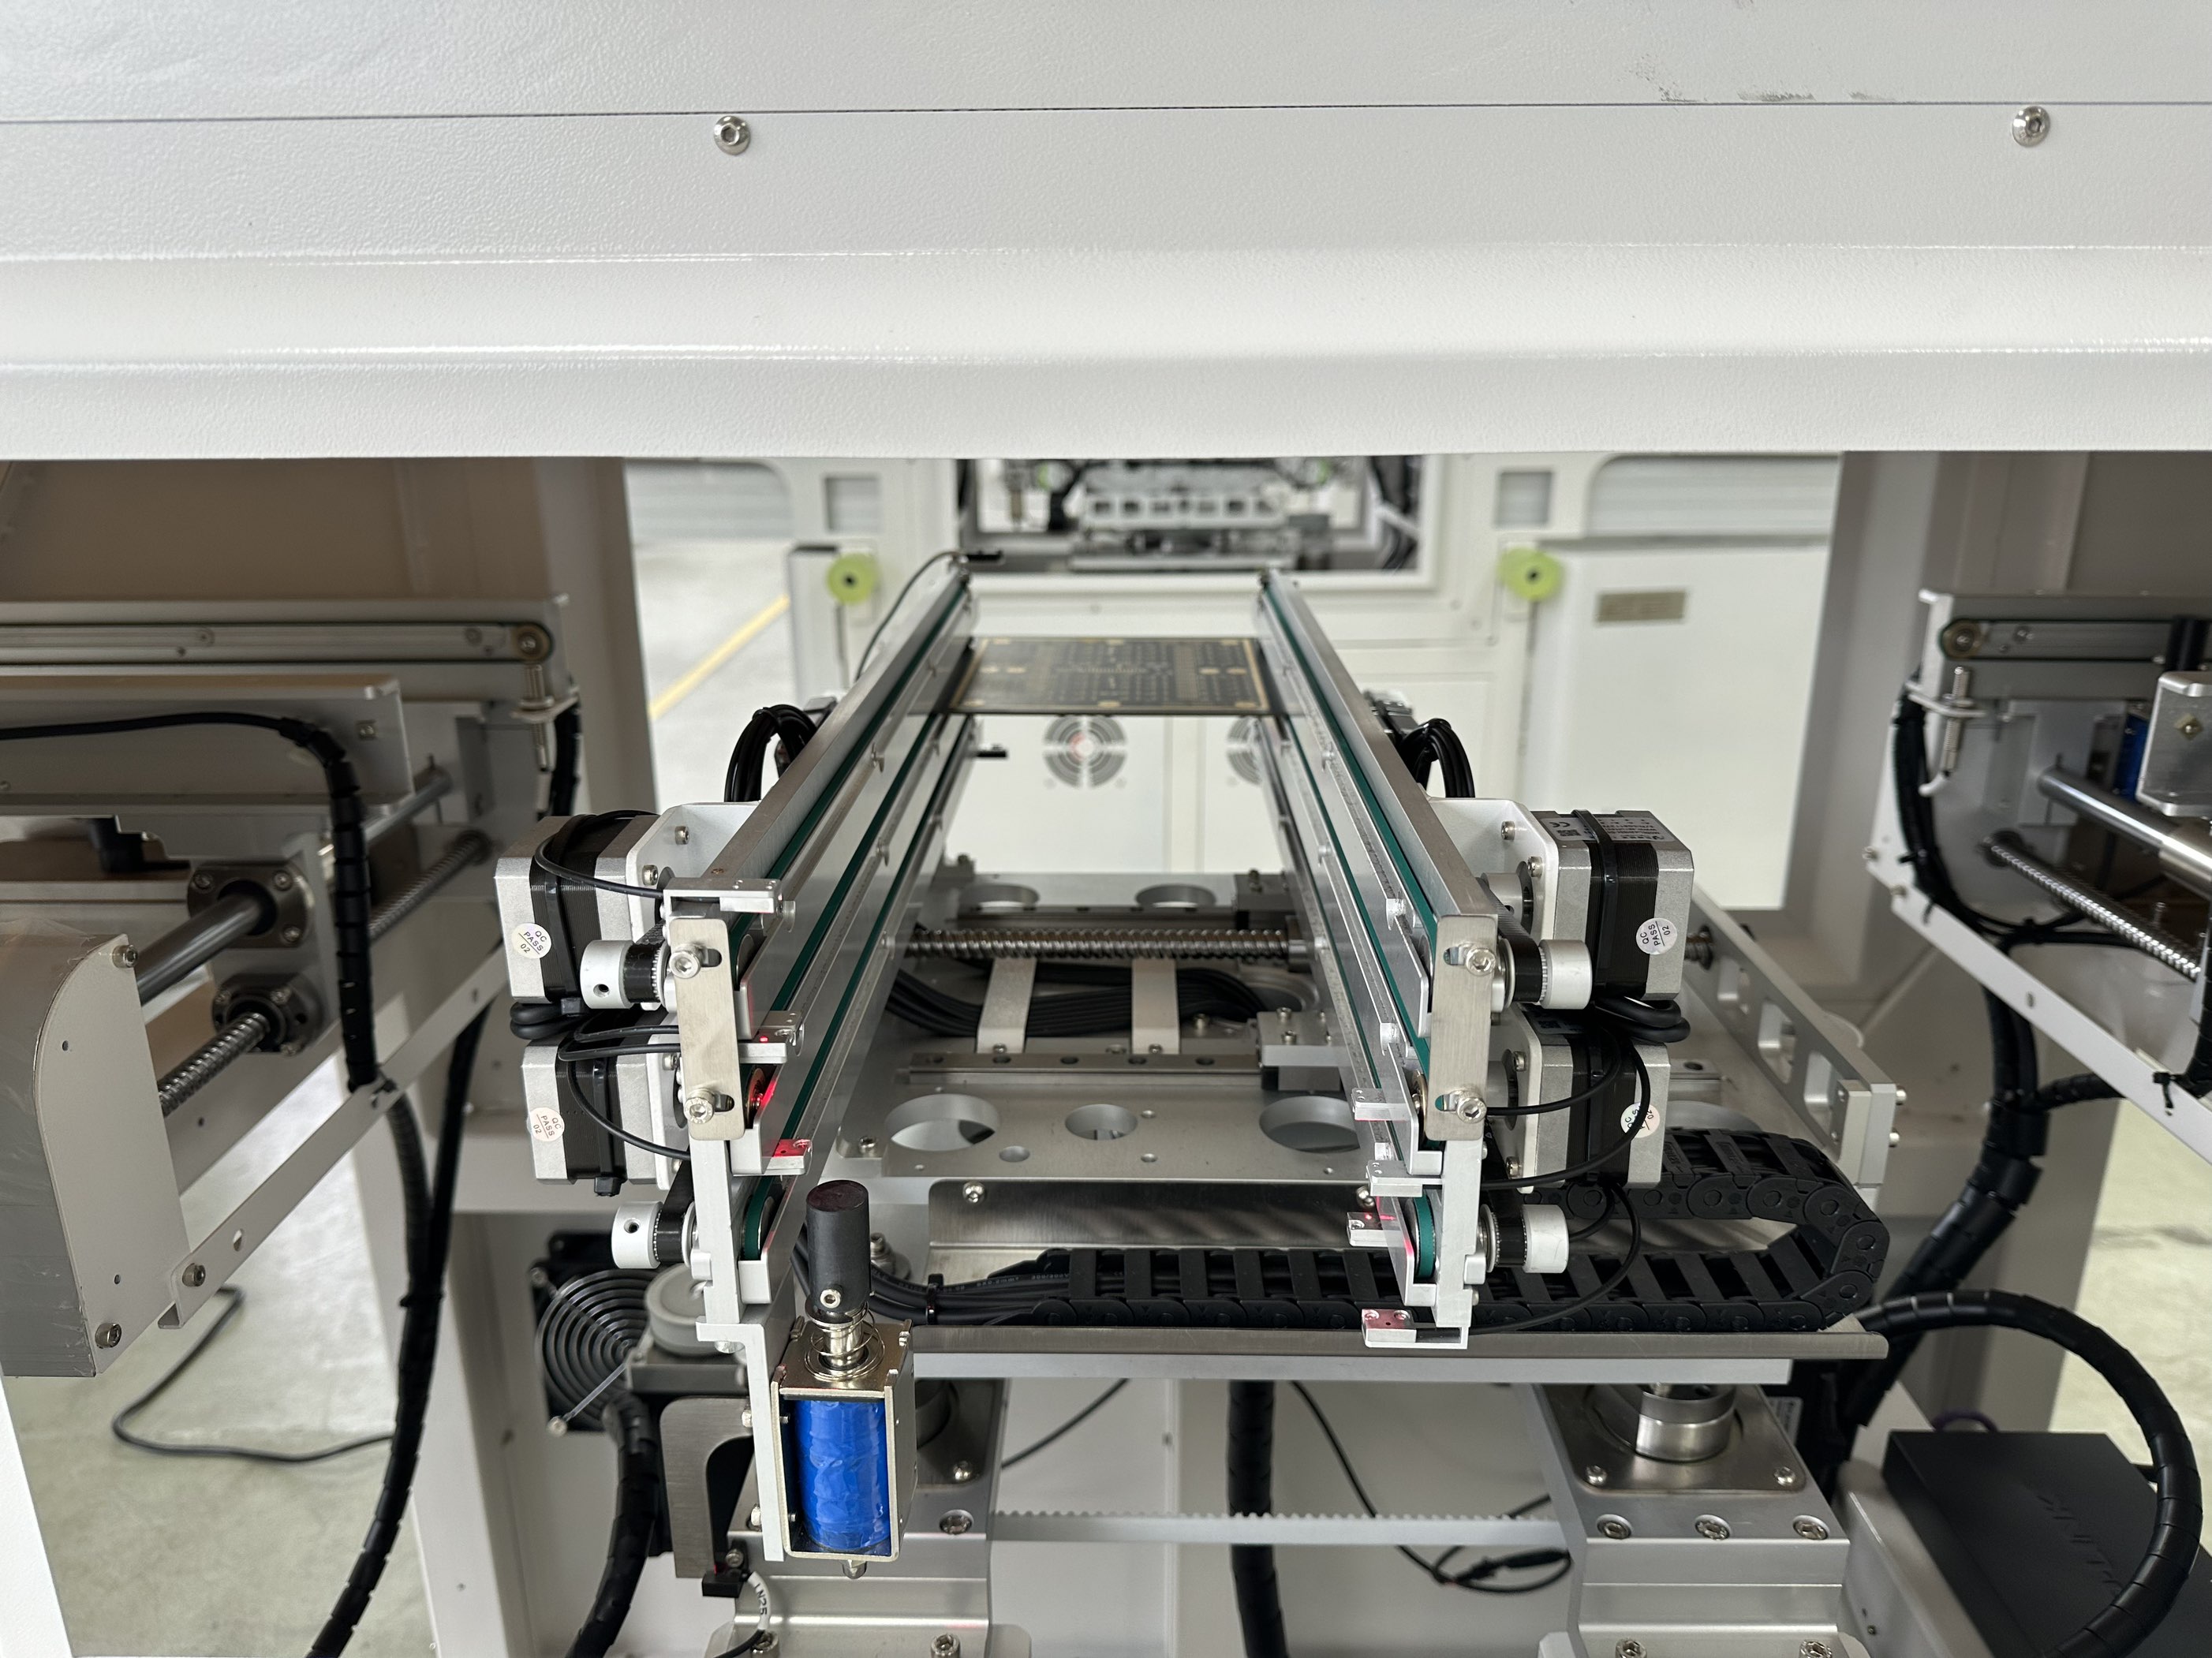
五、结语:让直线模组选型回归“工艺驱动”
光伏产线看似复杂,其实落到直线模组选型上,可以用一句话概括:
先看工艺节拍和对位要求,再选合适的直线模组组合。
在电池片上下料、花篮搬运到对位平台的实践中,威洛博直线模组已经形成了较为成熟的一套应用思路:
上下料强调节拍与稳定,丝杆与皮带直线模组合理分工;
对位平台在刚性与运动曲线之间找平衡,兼顾精度与寿命;
以整线规划为前提,选型时提前考虑扩展与维护。
如果你正在规划光伏电池片或组件产线,或者手头有具体的电池片上下料、对位项目,不妨结合现场工艺参数,把行程、负载、节拍、精度整理出来,和威洛博技术团队深入沟通一次,往往能更快找到适合自己产线节奏的直线模组方案。
 浏览器自带分享功能也很好用哦~



品牌认证
649天
已认证
品牌认证
649天
已认证
